Prejsť na obsah

Marek Benda / BendaLabs

Aplikácie, AI, vlastný hardware a robotika

Vyvíjam digitálne produkty a staviam fyzické prototypy. Tu nájdete projekty, na ktorých pracujem — od faktúr až po robotickú ruku.

Začať projekt

Softvér a AI

BendaLabs.

Menej ručnej práce s dokladmi. Lepší prehľad v dátach. Vlastné produkty pre konkrétne úlohy.

Ďalšie projekty

Zmluvomat

Tvorba pracovných a obchodných dokumentov z dokladov.

Pre vlastné použitie · vo vývoji

Načítava údaje z faktúr a dokladov, spracúva ich hromadne a vytvára dokumenty s elektronickým podpisom.

Rentulo

Požičiavanie náradia, vybavenia a vecí medzi ľuďmi.

Vývoj pozastavený

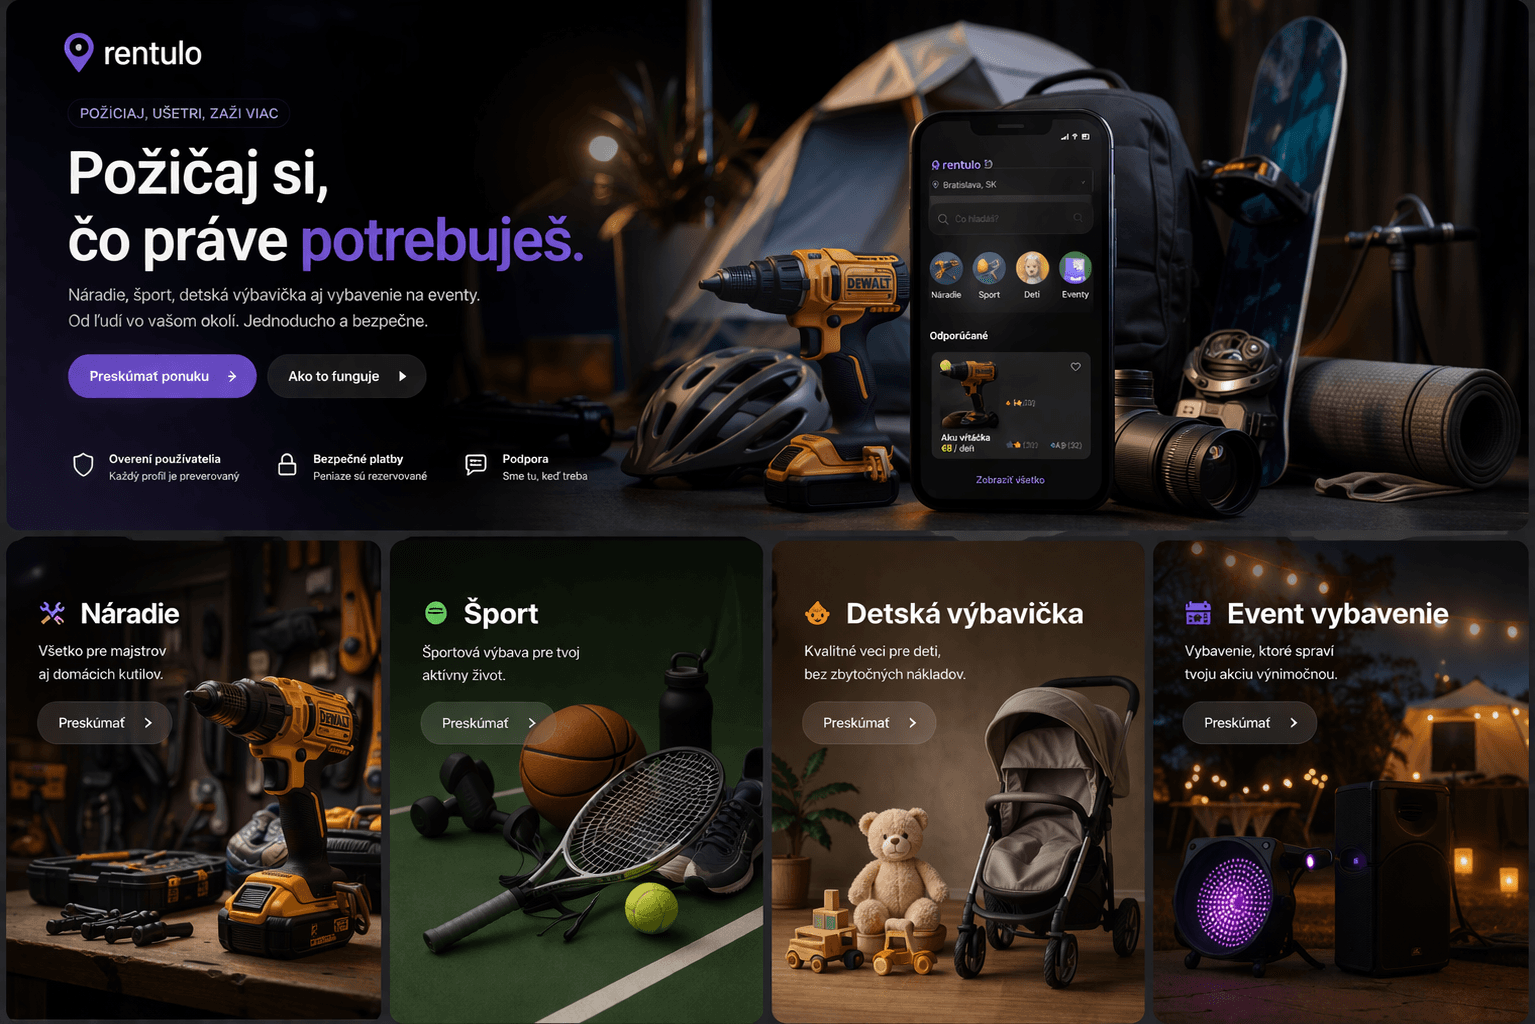
Marketplace vznikol do pokročilej fázy: ponuky s fotografiami, hľadanie na mape, dostupnosť, rezervácie a správa odovzdania. Projekt počíta aj s fotografiami stavu vecí pred požičaním a po vrátení.

Ukážka používa demonštračné ponuky. Automatické výplaty a úplné overenie identity ostali nedokončené.

Otvoriť ukážku Rentulo
Vizuálny koncept Rentulo s ponukou vecí na požičanie
Vizuálny koncept produktu; zachytáva aj plánované funkcie.

imLayer

Pamäť, ktorá pomáha AI pracovať s históriou rozhodnutí.

Výskumný prototyp

Z dlhšej histórie vyberá podstatné informácie a skladá ich do stručného stavu pre ďalšie rozhodnutie. Sleduje aktuálnosť, rozpory a neistotu, aby sa staré informácie nevydávali za platné.

Prototyp sa testuje na úlohách zákazníckej podpory a vo výskumnej časti TrendAtlasu. Vývoj porovnáva prínos pamäte aj jej náklady v konkrétnych úlohách.

Python · Pydantic · API

Robotika a hardvér

BendaRobotics.

Od vlastného plošného spoja po pohyb a ovládanie. Projekty, ktoré fungujú aj mimo obrazovky.

Fungujúci prototyp

Robotická ruka

Šesť kanálov. Vlastné riadenie.

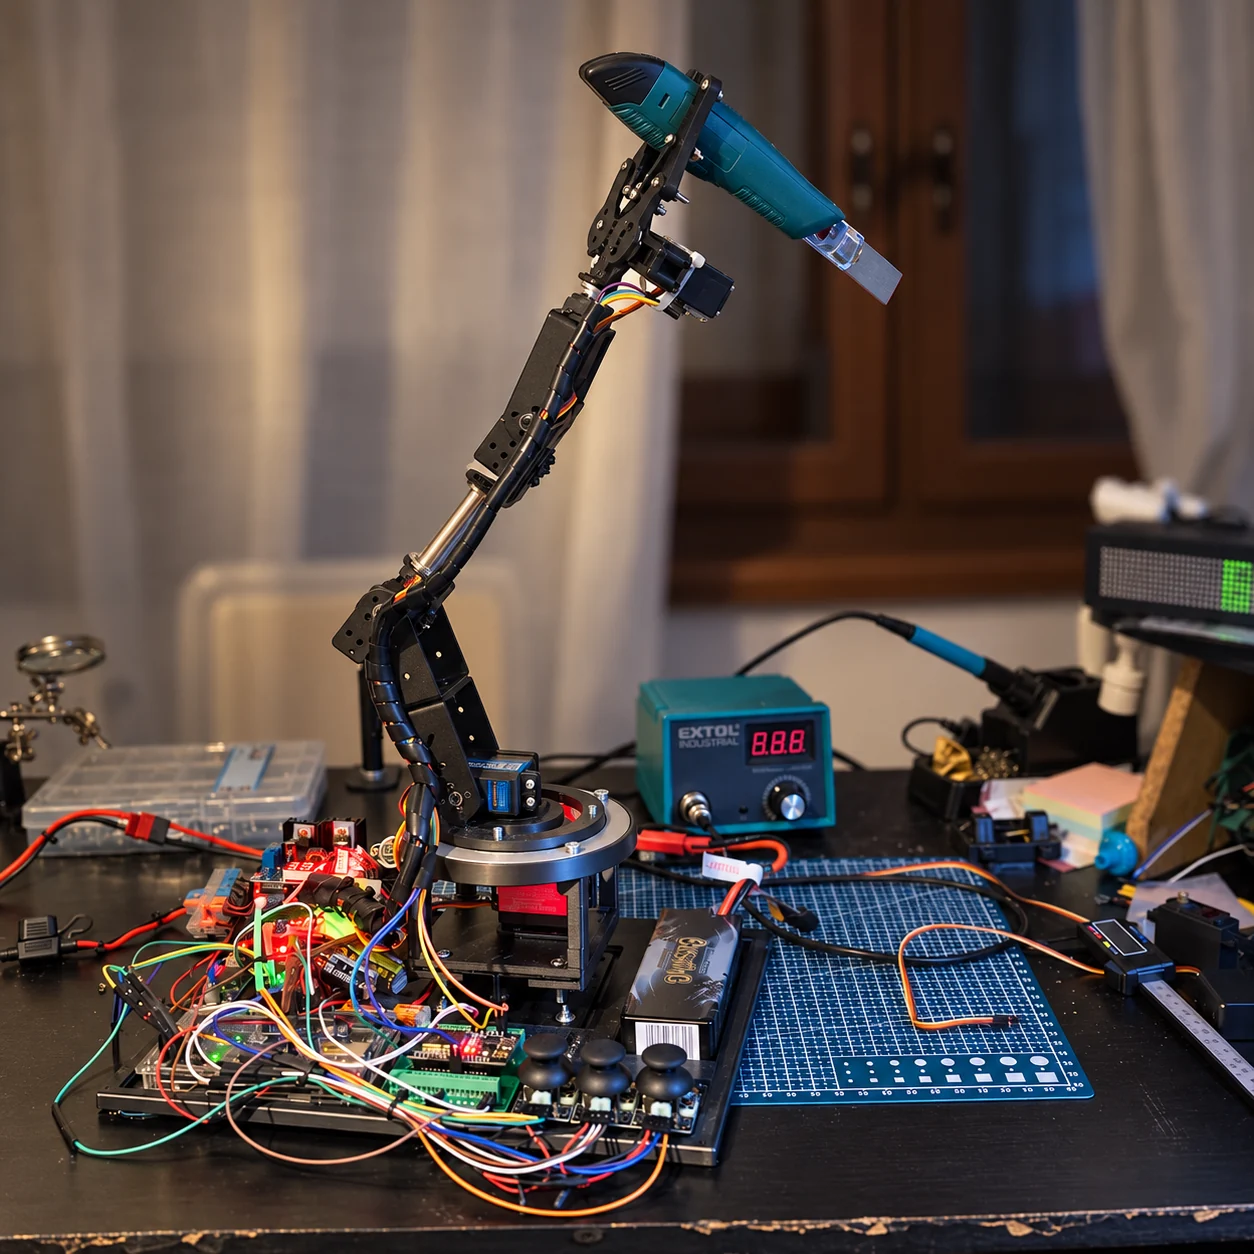
Vývoj začal webovým ovládaním so záznamom a prehratím pohybu. Novšia zostava používa sériové servá Hiwonder HTS-25L, tri joysticky a vlastný displej. Tlačená základňa s veľkým ložiskom podopiera ruku; spodné servo zabezpečuje jej otáčanie.

Ruka so sériovými servami a vlastnou kruhovou základňou.
Vyskúšať simuláciu pohybu
Vyskúšajte moju rukuSimulácia v prehliadači
Model robotickej ruky so šiestimi ovládanými osamiKruhová základňa, čierne držiaky, kovový spojovací valec a dvojprstové chápadlo podľa fotografií Benda Robotics. Posuvníky ovládajú základňu, rameno, lakeť, náklon a rotáciu zápästia a otvorenie chápadla.BENDA ROBOTICS6 DOF Model podľa skutočnej konštrukcie

Uchop a prenes kocku

Vyskúšajte koordináciu osí
Ovládanie šiestich osí

Vlastný pohyb

Pripravené na ovládanie

Spustite nahrávanie, pohybujte osami a stlačte Stop. Prehrá sa aj vaše tempo a prestávky. Záznam do 60 sekúnd zostáva do obnovenia stránky.

Vývoj ruky a skutočné ovládanie

Od PWM k sériovým servám

Pôvodné zapojenie s Arduino Mega a PCA9685 postupne nahradili sériové servá Hiwonder HTS-25L. Každé má vlastnú adresu a vie vracať polohu, napätie a teplotu. Novšie lokálne riadenie pracuje s nastaveným rozsahom pohybu a rýchlosťou serv.

Čo funguje a čo nasleduje

Pôvodná zostava overila webové riadenie šiestich kanálov aj záznam a prehratie pohybu. Novšia zostava so sériovými servami pridáva lokálne riadenie tromi joystickmi a displej. Kamera, LiDAR a autonómne AI plánovanie sú ďalšie plánované kroky.

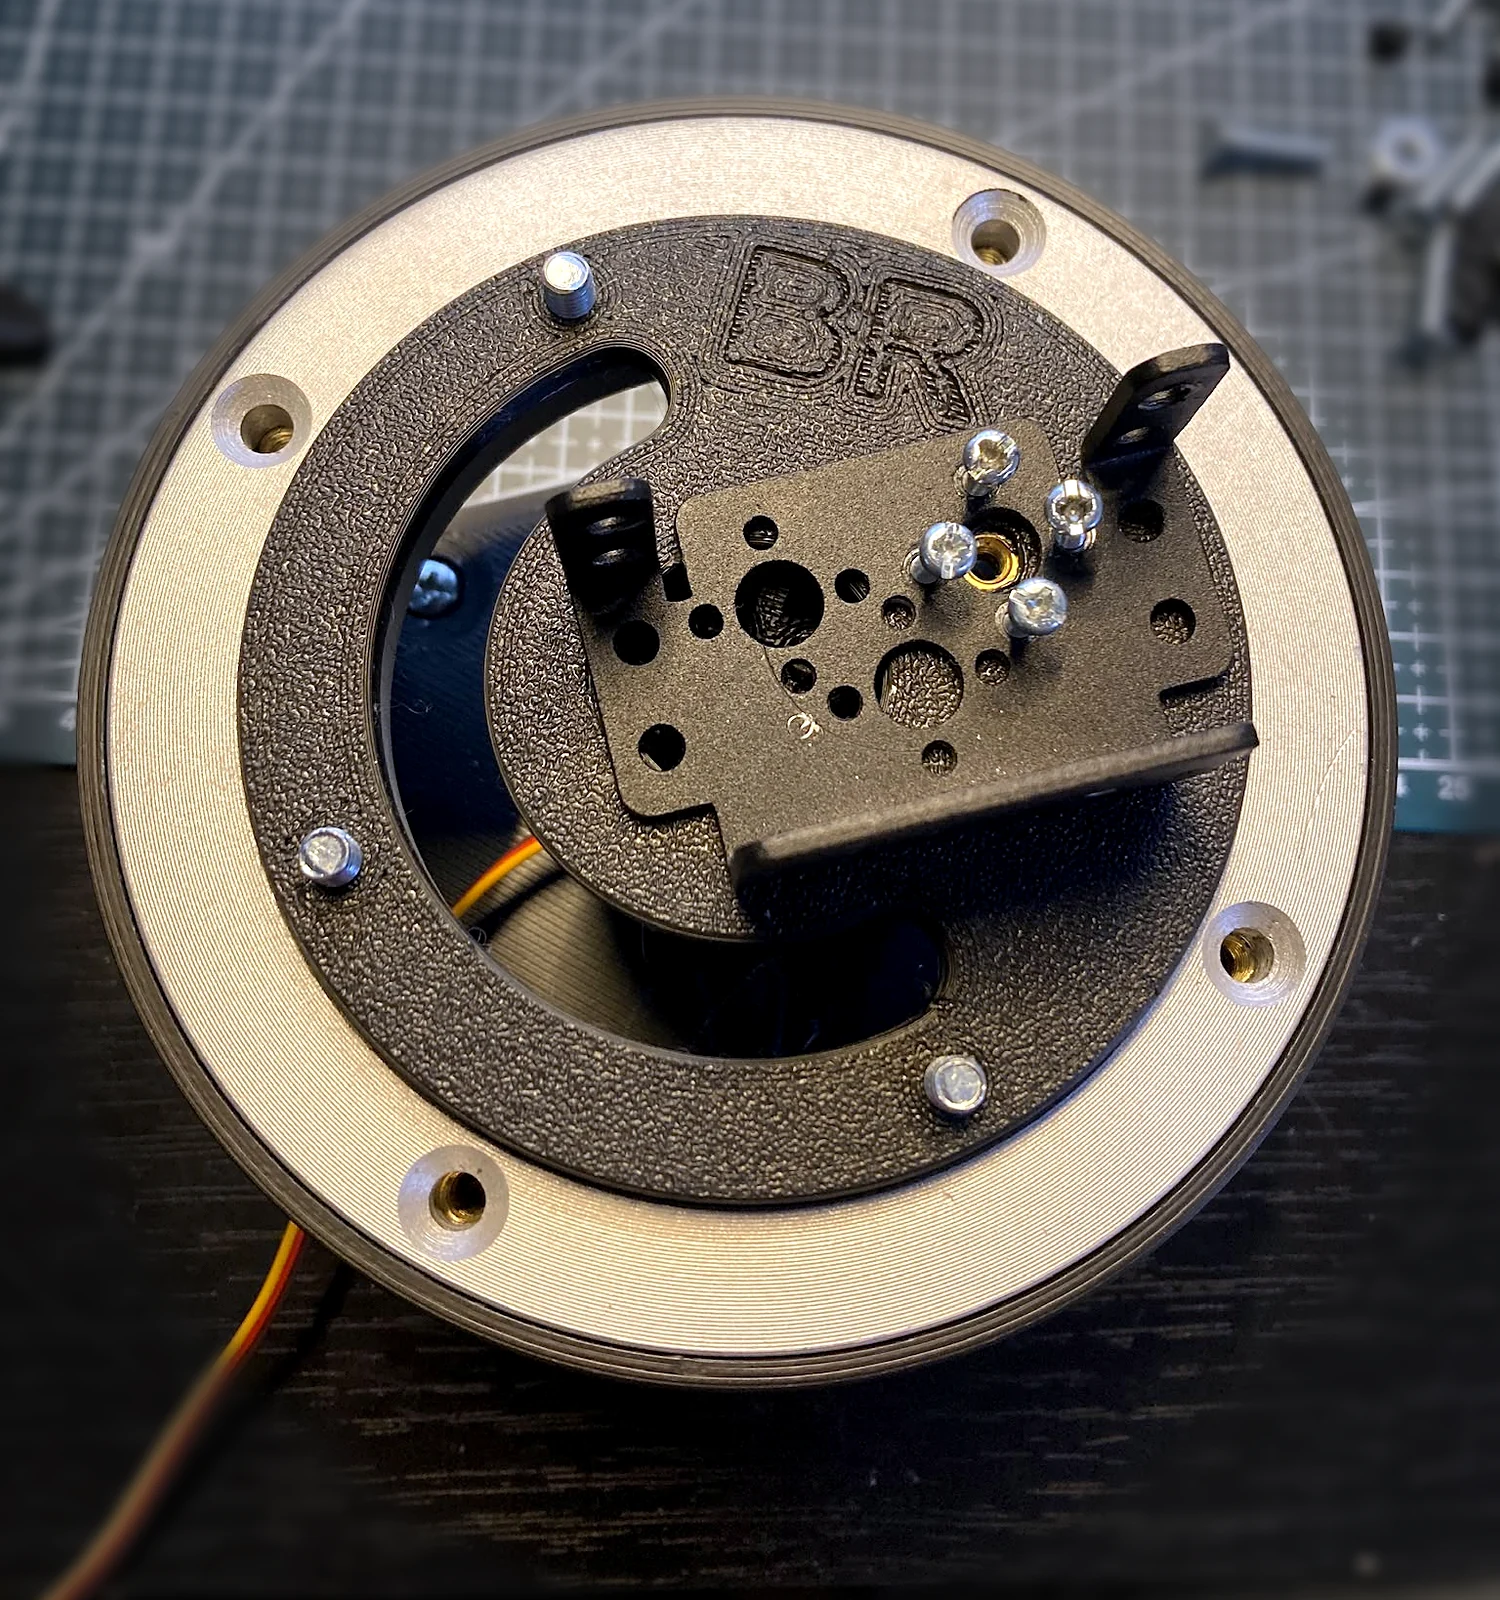
Ložisko nesie konštrukciu, servo ju otáča

Vlastná platforma prenáša zaťaženie ruky cez otočné ložisko do pevnej základne. Spodné servo tak nemusí podopierať celú zostavu. Upravený horný diel má priestor pre dve servá ohybu ramena, ktoré môžu pracovať spoločne.

Ložisko má vonkajší priemer 120 mm, vnútorný 70 mm a výšku 8,5 mm. Telo serva HTS-25L meria 40 × 20 × 40,5 mm. Skutočná sila celej ruky závisí aj od dĺžky ramien, napájania a zosúladenia serv.

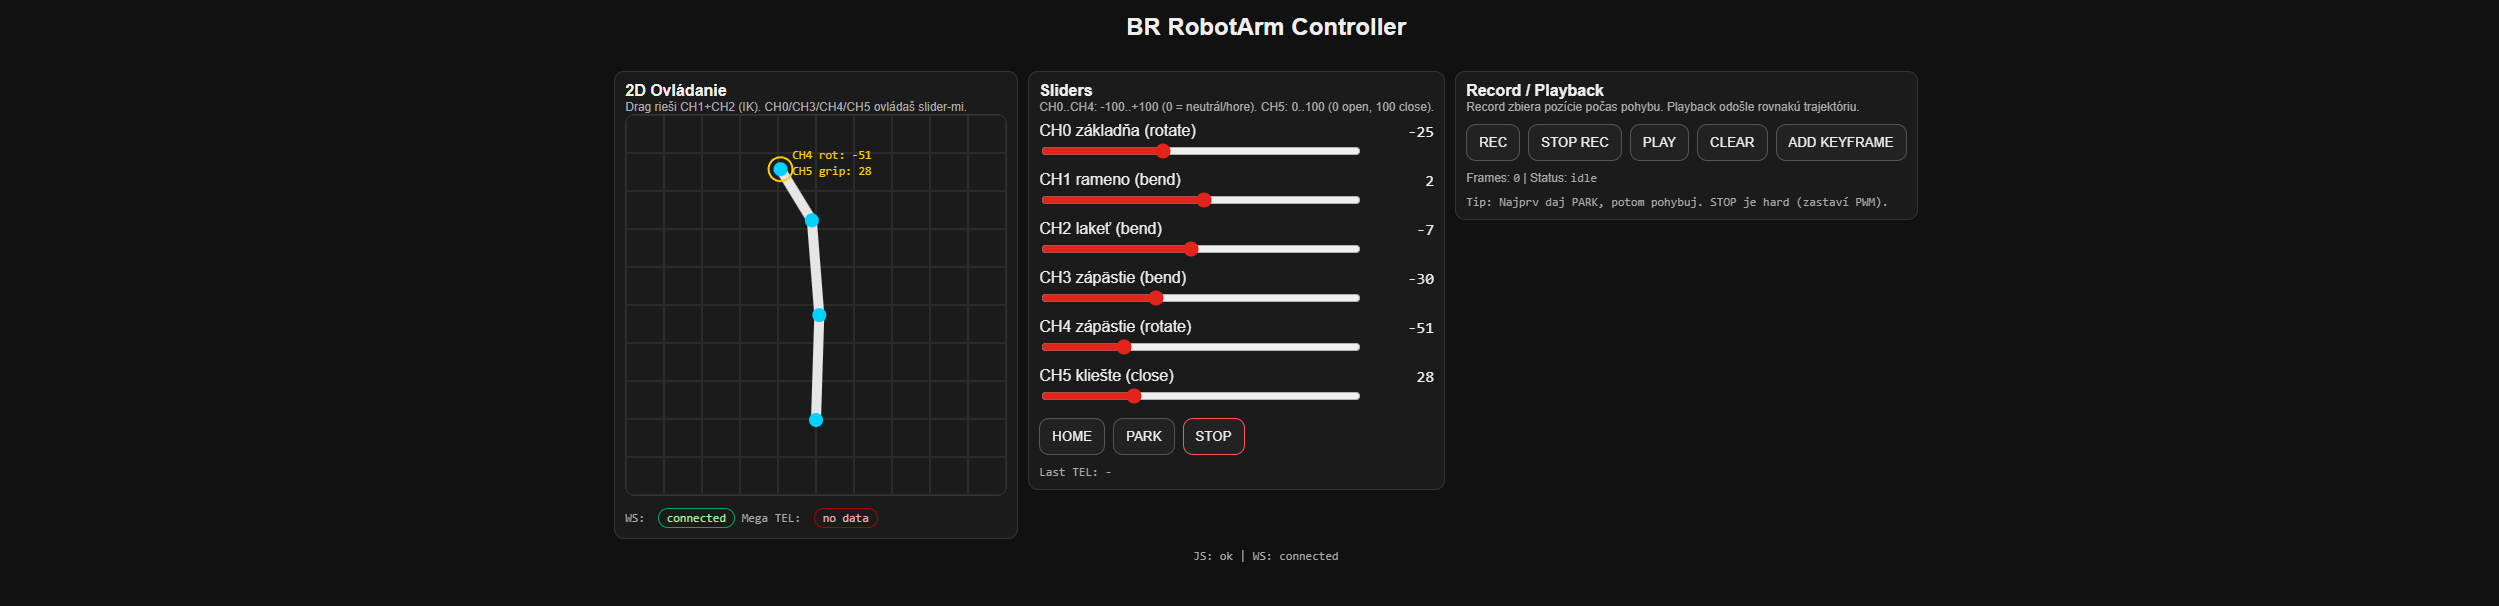
Webové ovládanie s 2D modelom, posuvníkmi a záznamom pohybu.
Vlastná základňa ramena počas zostavovania.
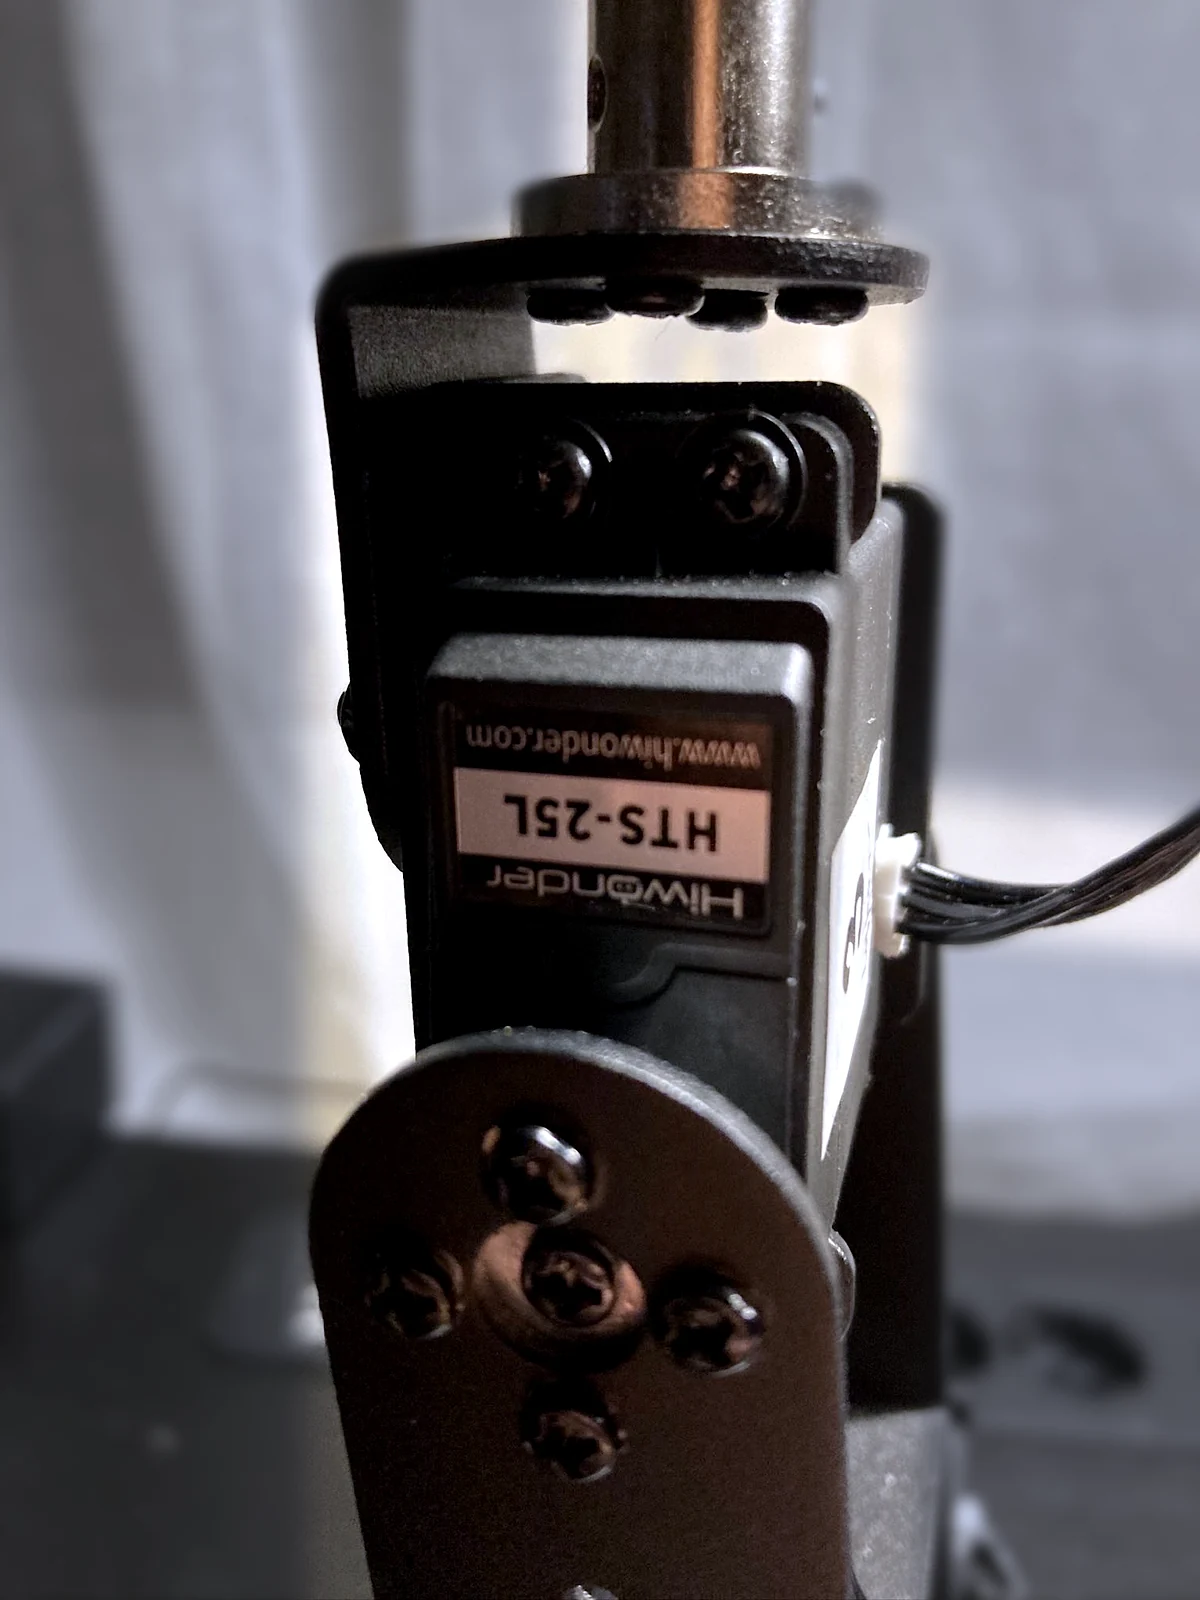
Detail sériového serva v konštrukcii ramena.
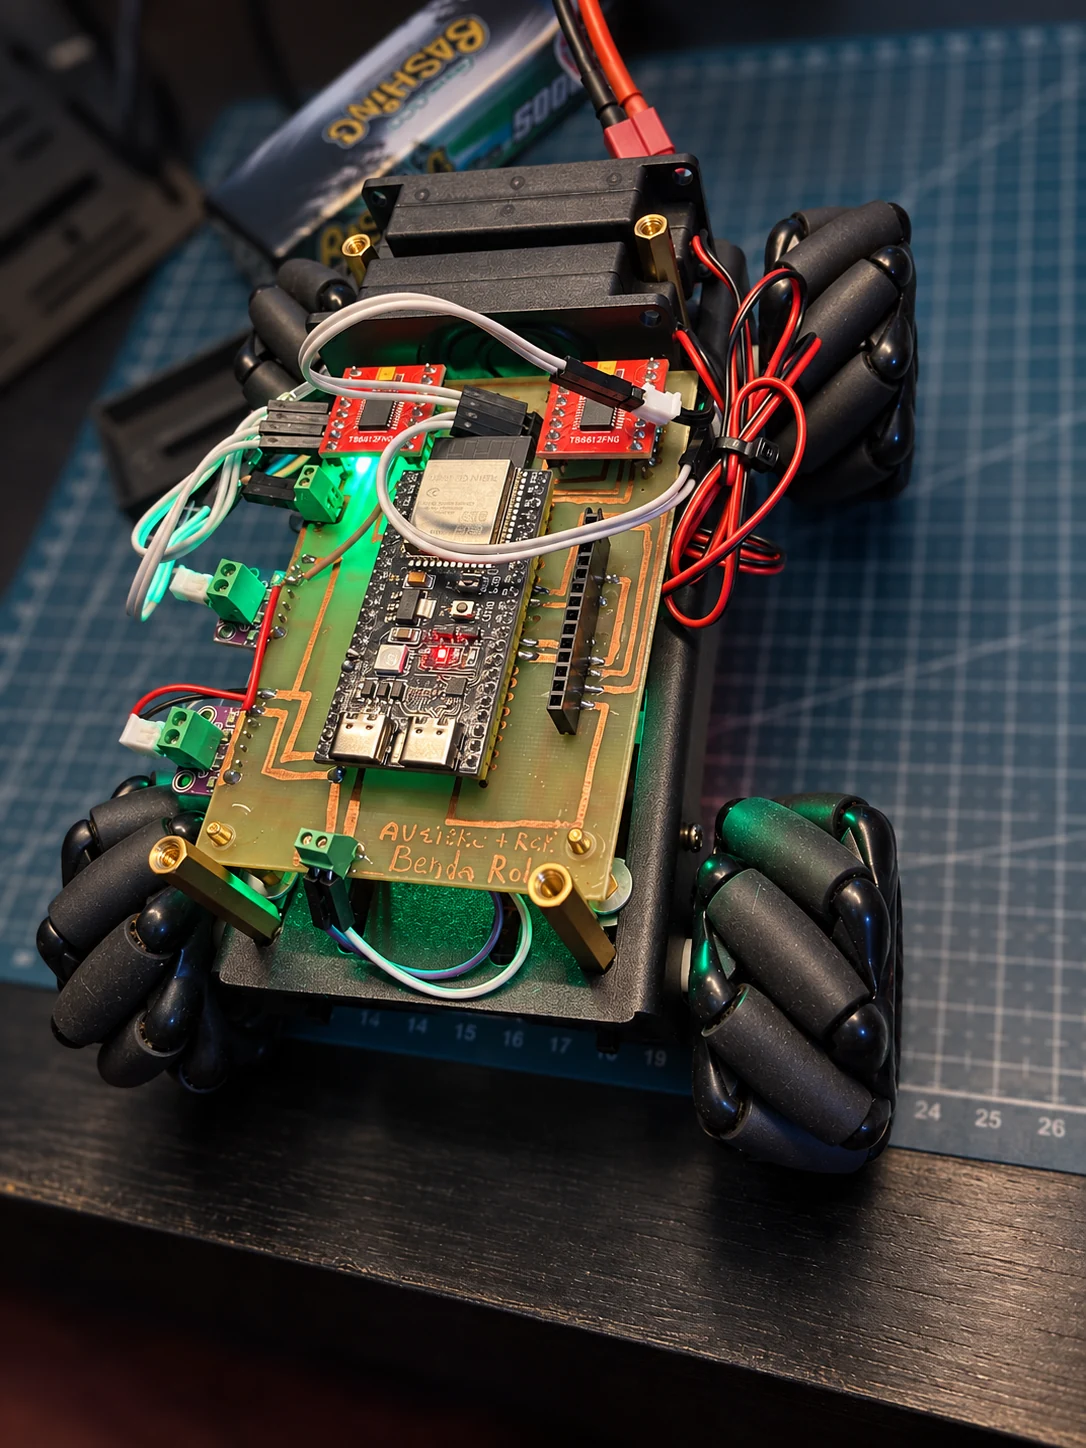
Prvá verzia Mecanum robota s ručne vyrobenou doskou.
Fungujúci prototyp

Mecanum robot

Štyri kolesá umožňujú pohyb vpred, do strán aj otáčanie na mieste. Robot prijíma povely cez Wi-Fi, nahlas prečíta text operátora a cez dotykový displej mu vráti odpoveď človeka pri robotovi.

Prvú dosku som vyrobil ručne. Nový návrh už je pripravený na leptanie.

Komunikácia a vlastná elektronika

Robot prehráva text napísaný operátorom. Slovenskú reč vytvára lokálny server s Piper TTS a robot ju prijíma cez Wi-Fi. Na dotykovom displeji môže človek pri robotovi odpovedať na otázku; odpoveď sa vráti do ovládacieho panela.

Motorové riadenie, hlas a dotyková komunikácia fungujú. Prvá verzia vznikla na ručne vyrobenej doske plošných spojov. Nový návrh dosky je hotový a pripravený na leptanie. Živý kamerový prenos je ďalší krok vývoja.

Prvá verzia: ručná výroba

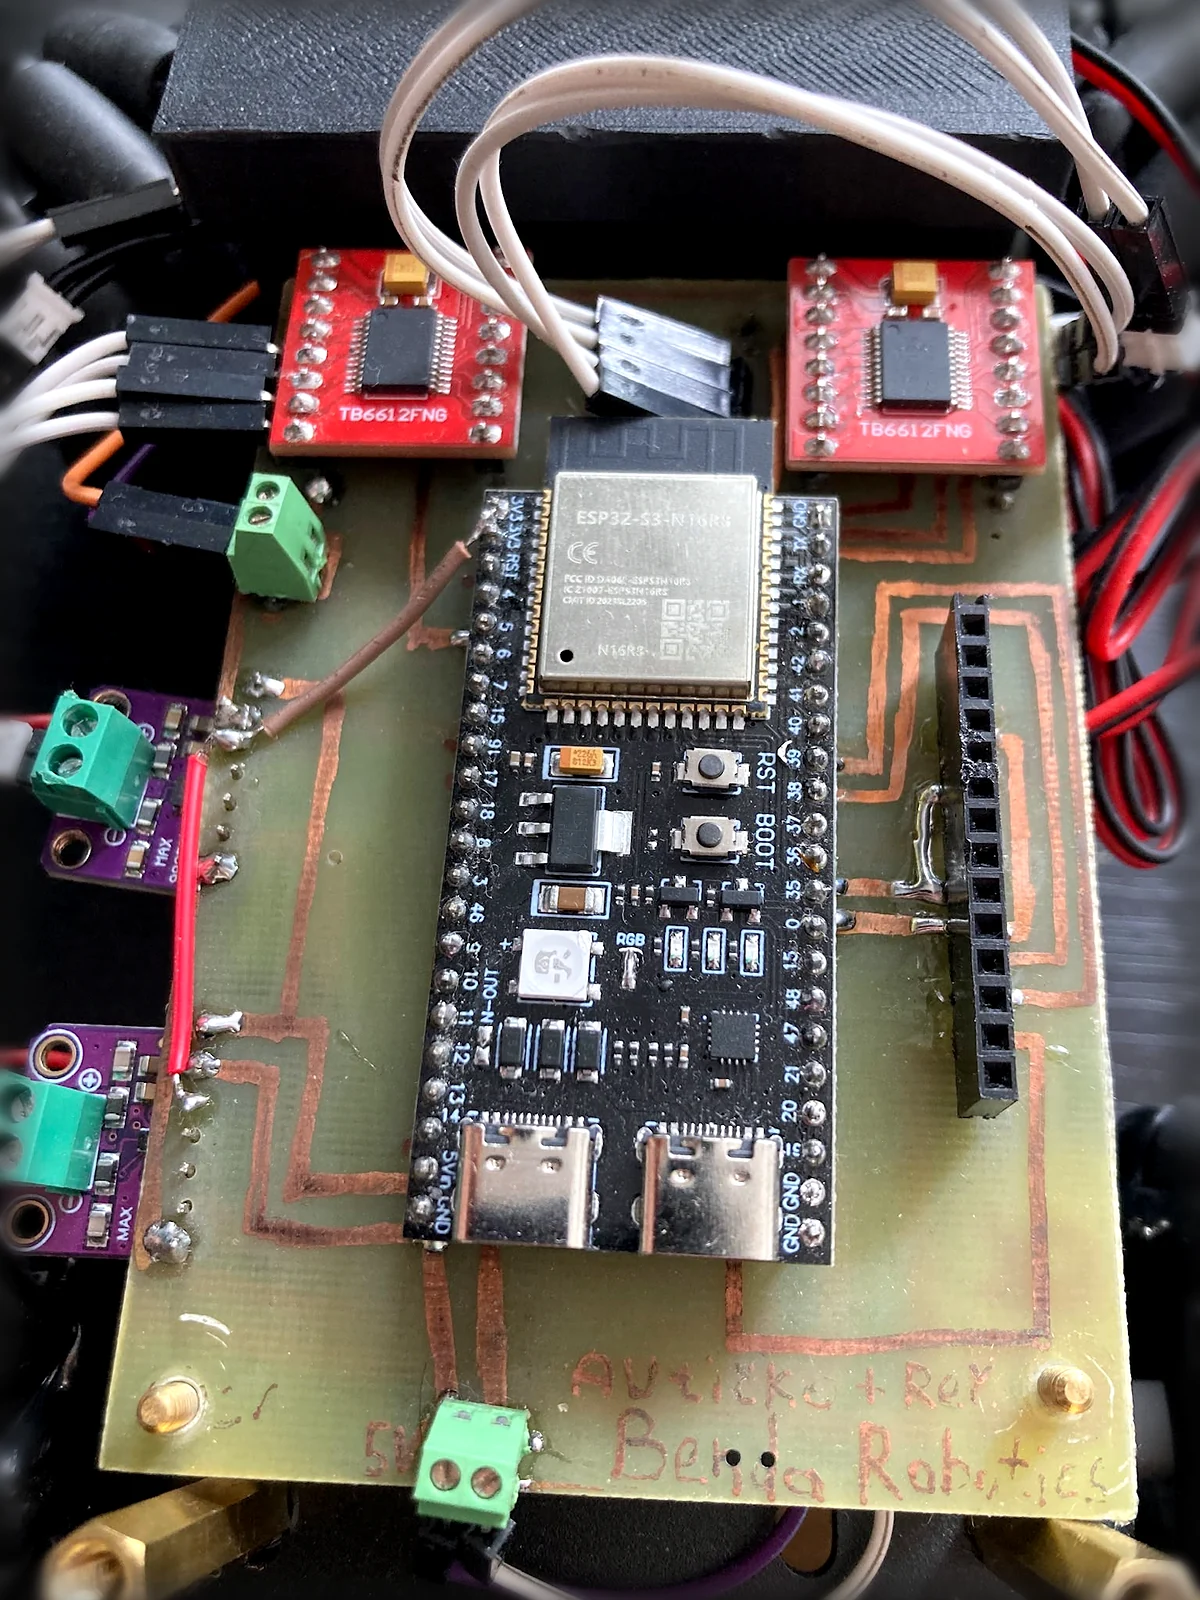
Prvý prototyp: osadená, ručne vyrobená doska.
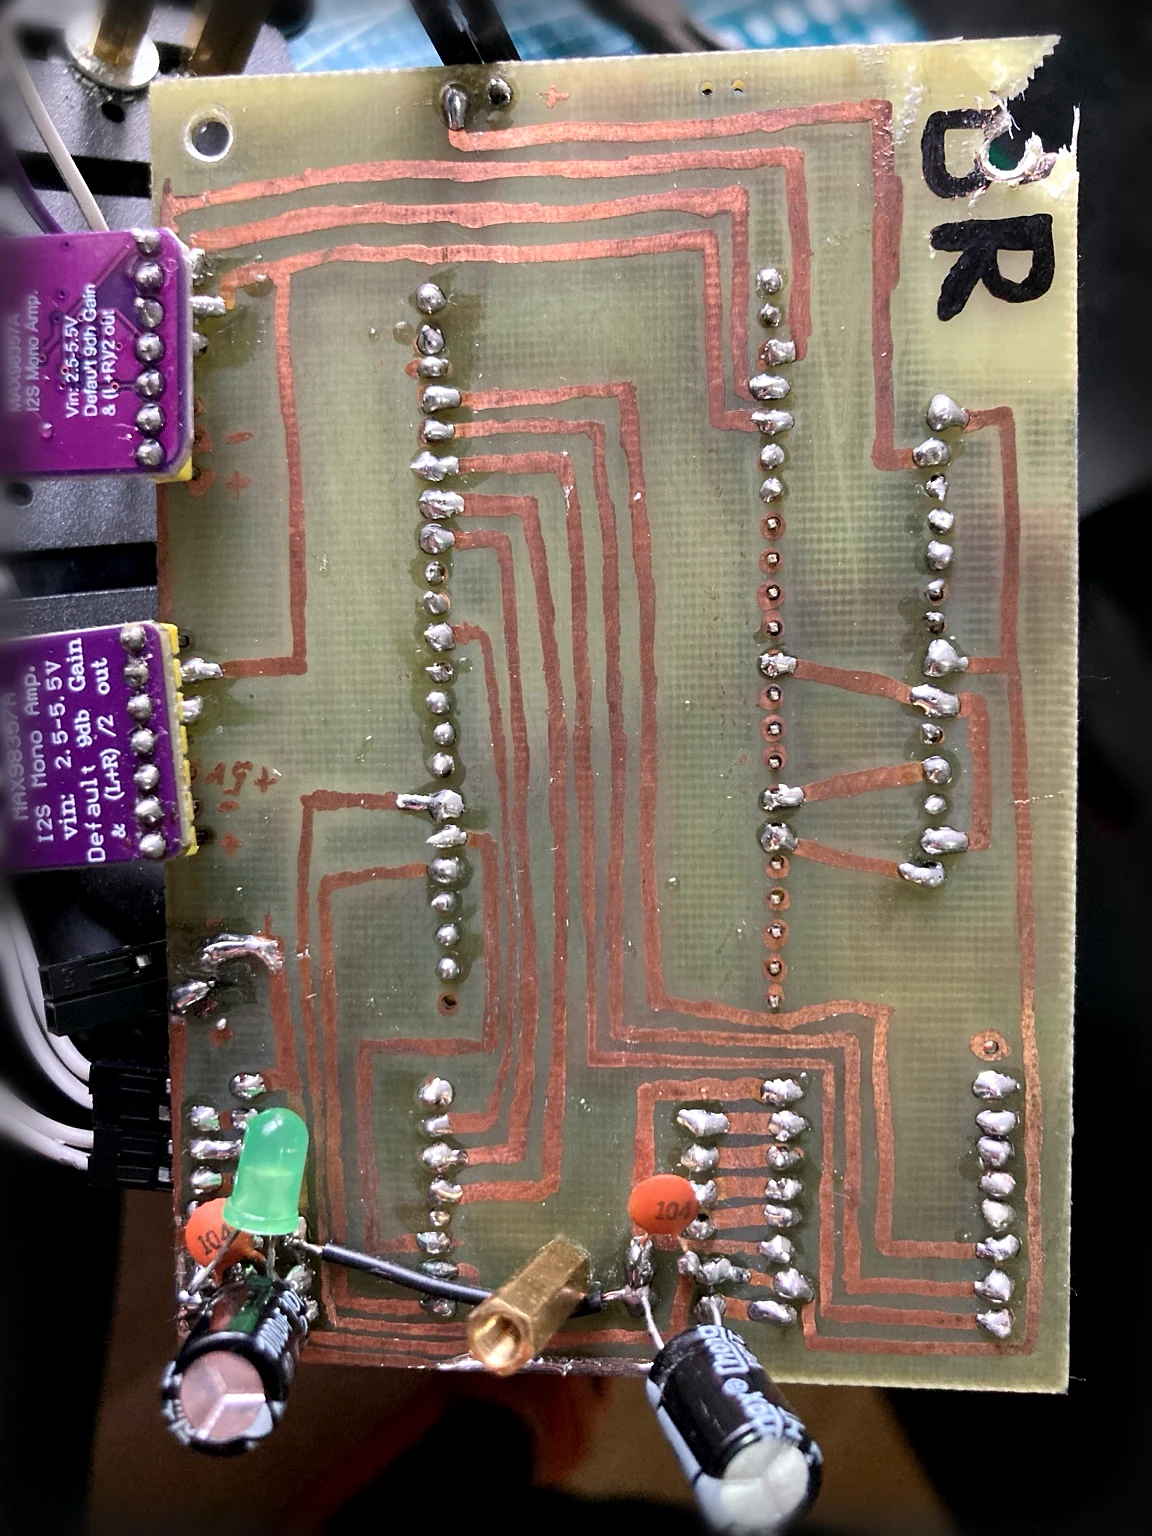
Detail medených ciest a spájkovaných spojov prvej verzie.
Nová doska · pripravená na leptanie

Vlastný návrh pre ďalšiu verziu

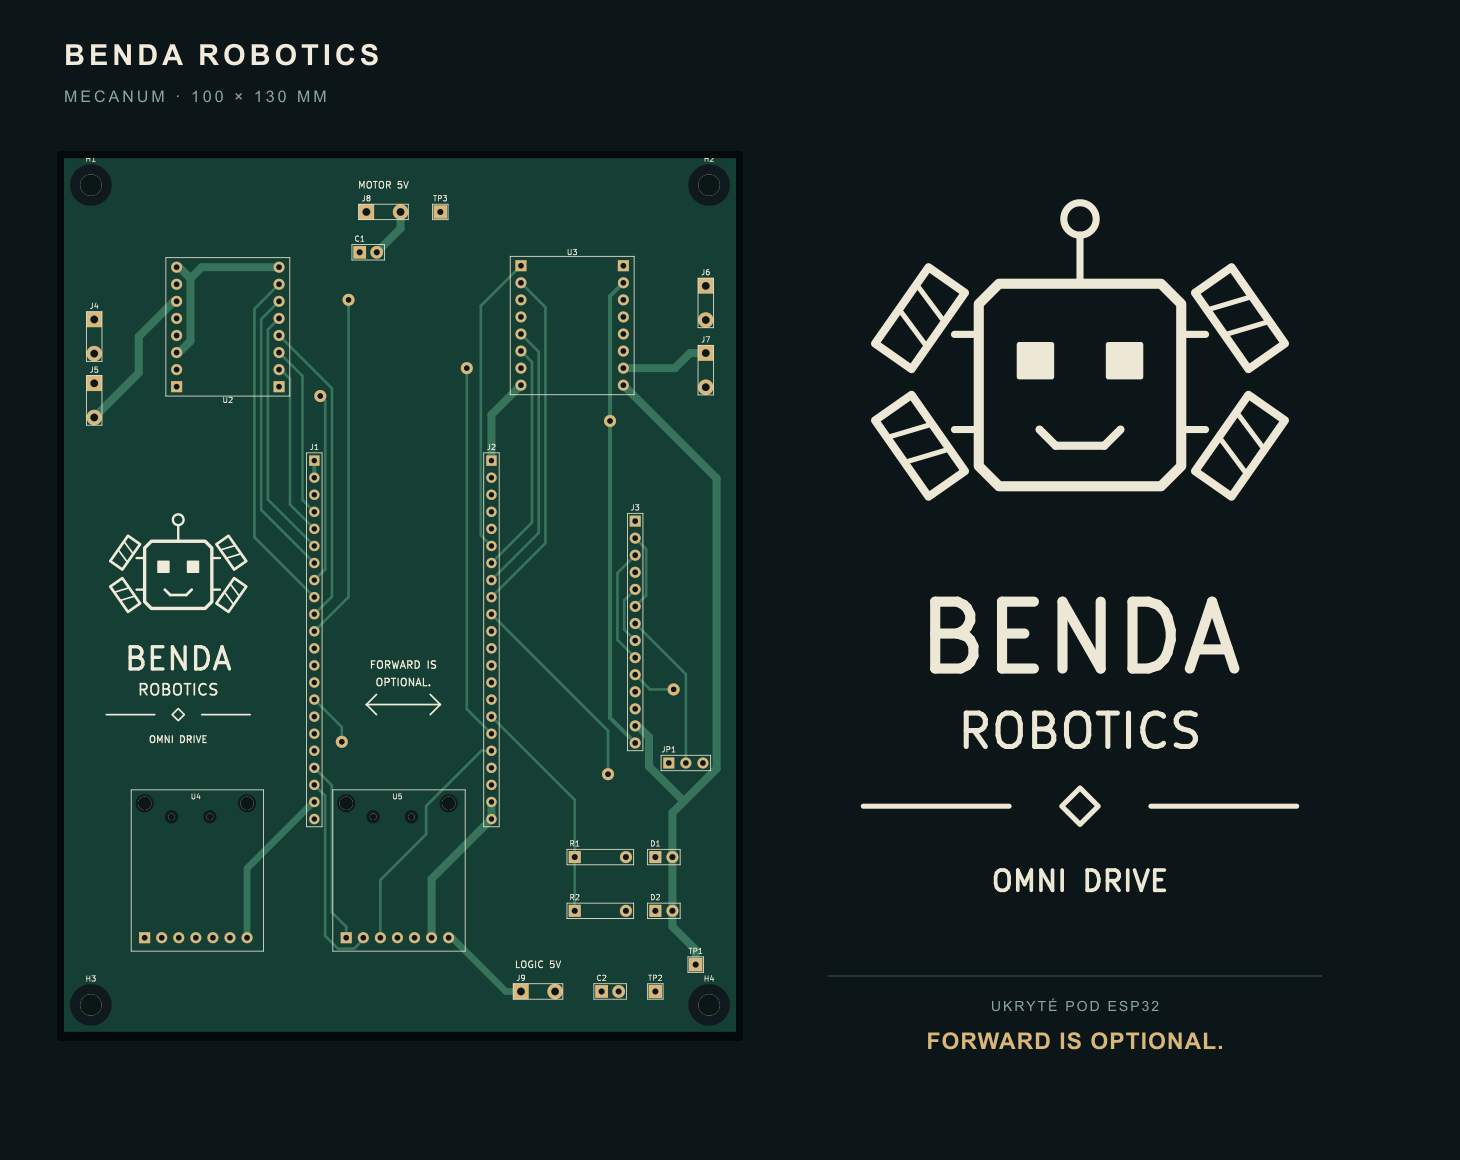
Doska s rozmermi 100 × 130 mm má pripravené predlohy na prenos hornej aj spodnej strany. Súčasťou návrhu je aj značka Benda Robotics. Nasleduje leptanie, osadenie a overenie na robotovi.

Náhľad nového návrhu dosky a značky Benda Robotics.
Pozrieť predlohu oboch strán (PDF)

ESP32-S3 · TB6612FNG · FastAPI · Piper TTS · I²S

Pripravujem ukážku…

Ďalšie systémy a experimenty

Crypto Ticker Display

Trhové a systémové dáta na samostatnom zariadení.

Fungujúci experimentálny prototyp

Zobrazuje kryptomenové a systémové dáta mimo počítača. Prepája vlastný softvér, displeje, sieťové dáta a embedded hardvér.

Inteligentná krmička

Doplní misku podľa jej skutočnej hmotnosti.

Fungujúci prototyp
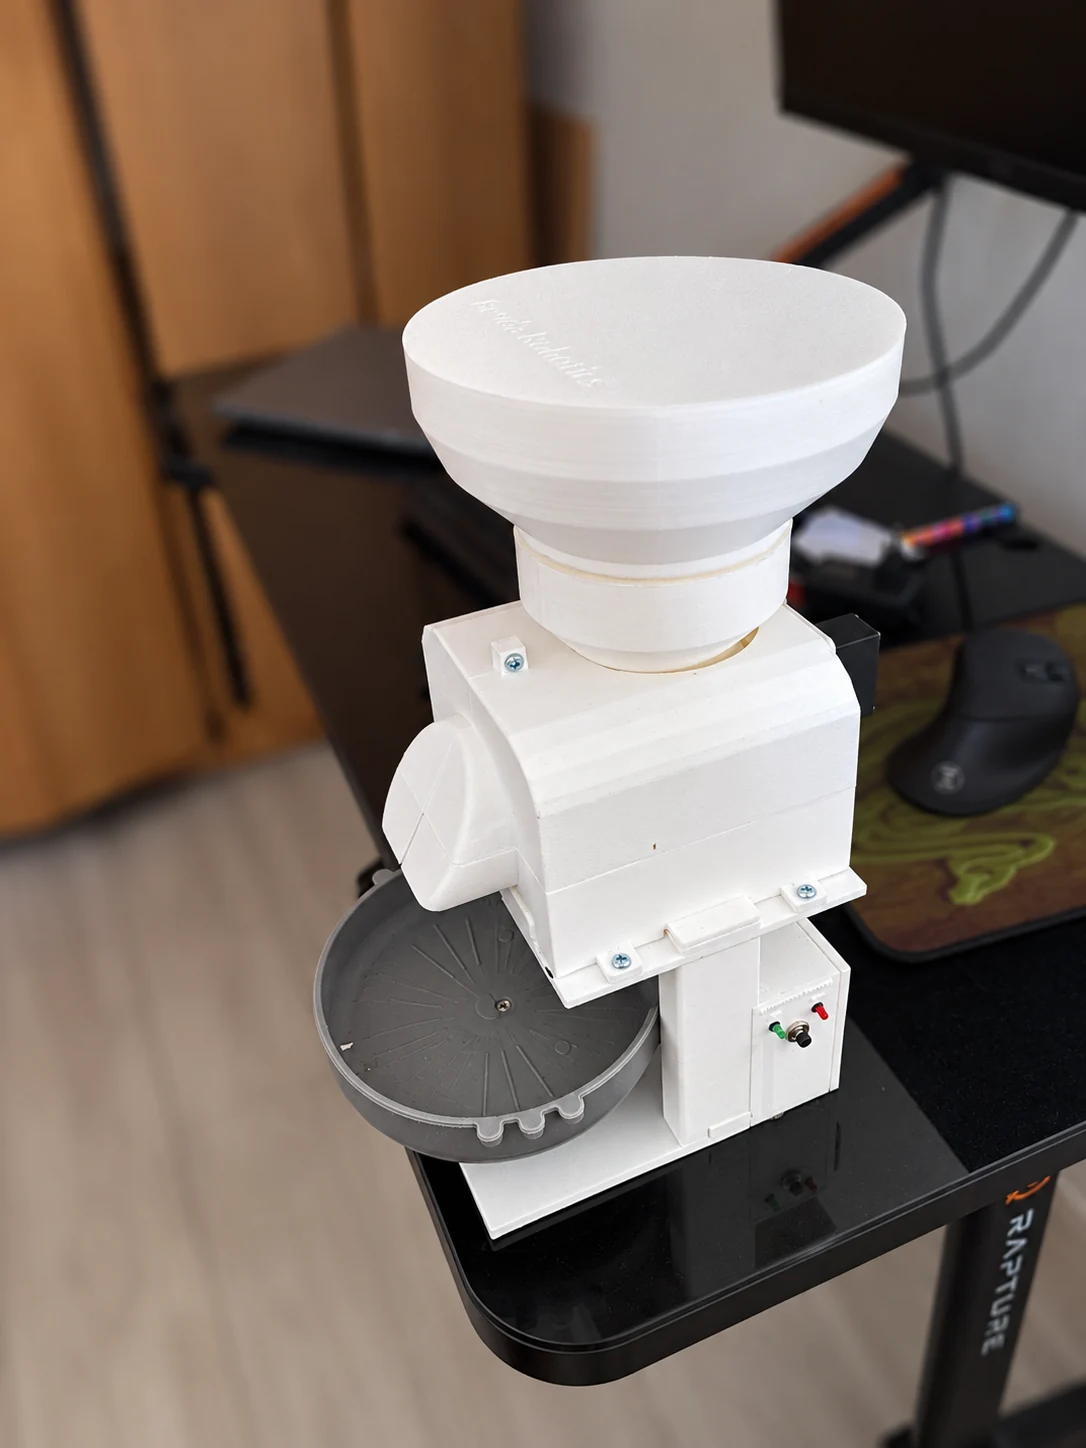
Zostavený prototyp krmičky s tlačenými dielmi.

Odváži obsah misky a doplní krmivo do cieľovej hmotnosti. Údaje zobrazuje na displeji; dávkovanie sa ovláda tlačidlami, po sieti alebo cez Telegram.

Mechanické diely som navrhol a vytlačil na 3D tlačiarni. Funkčný prototyp vznikol za 17 dní.

Od 3D návrhu po váženie
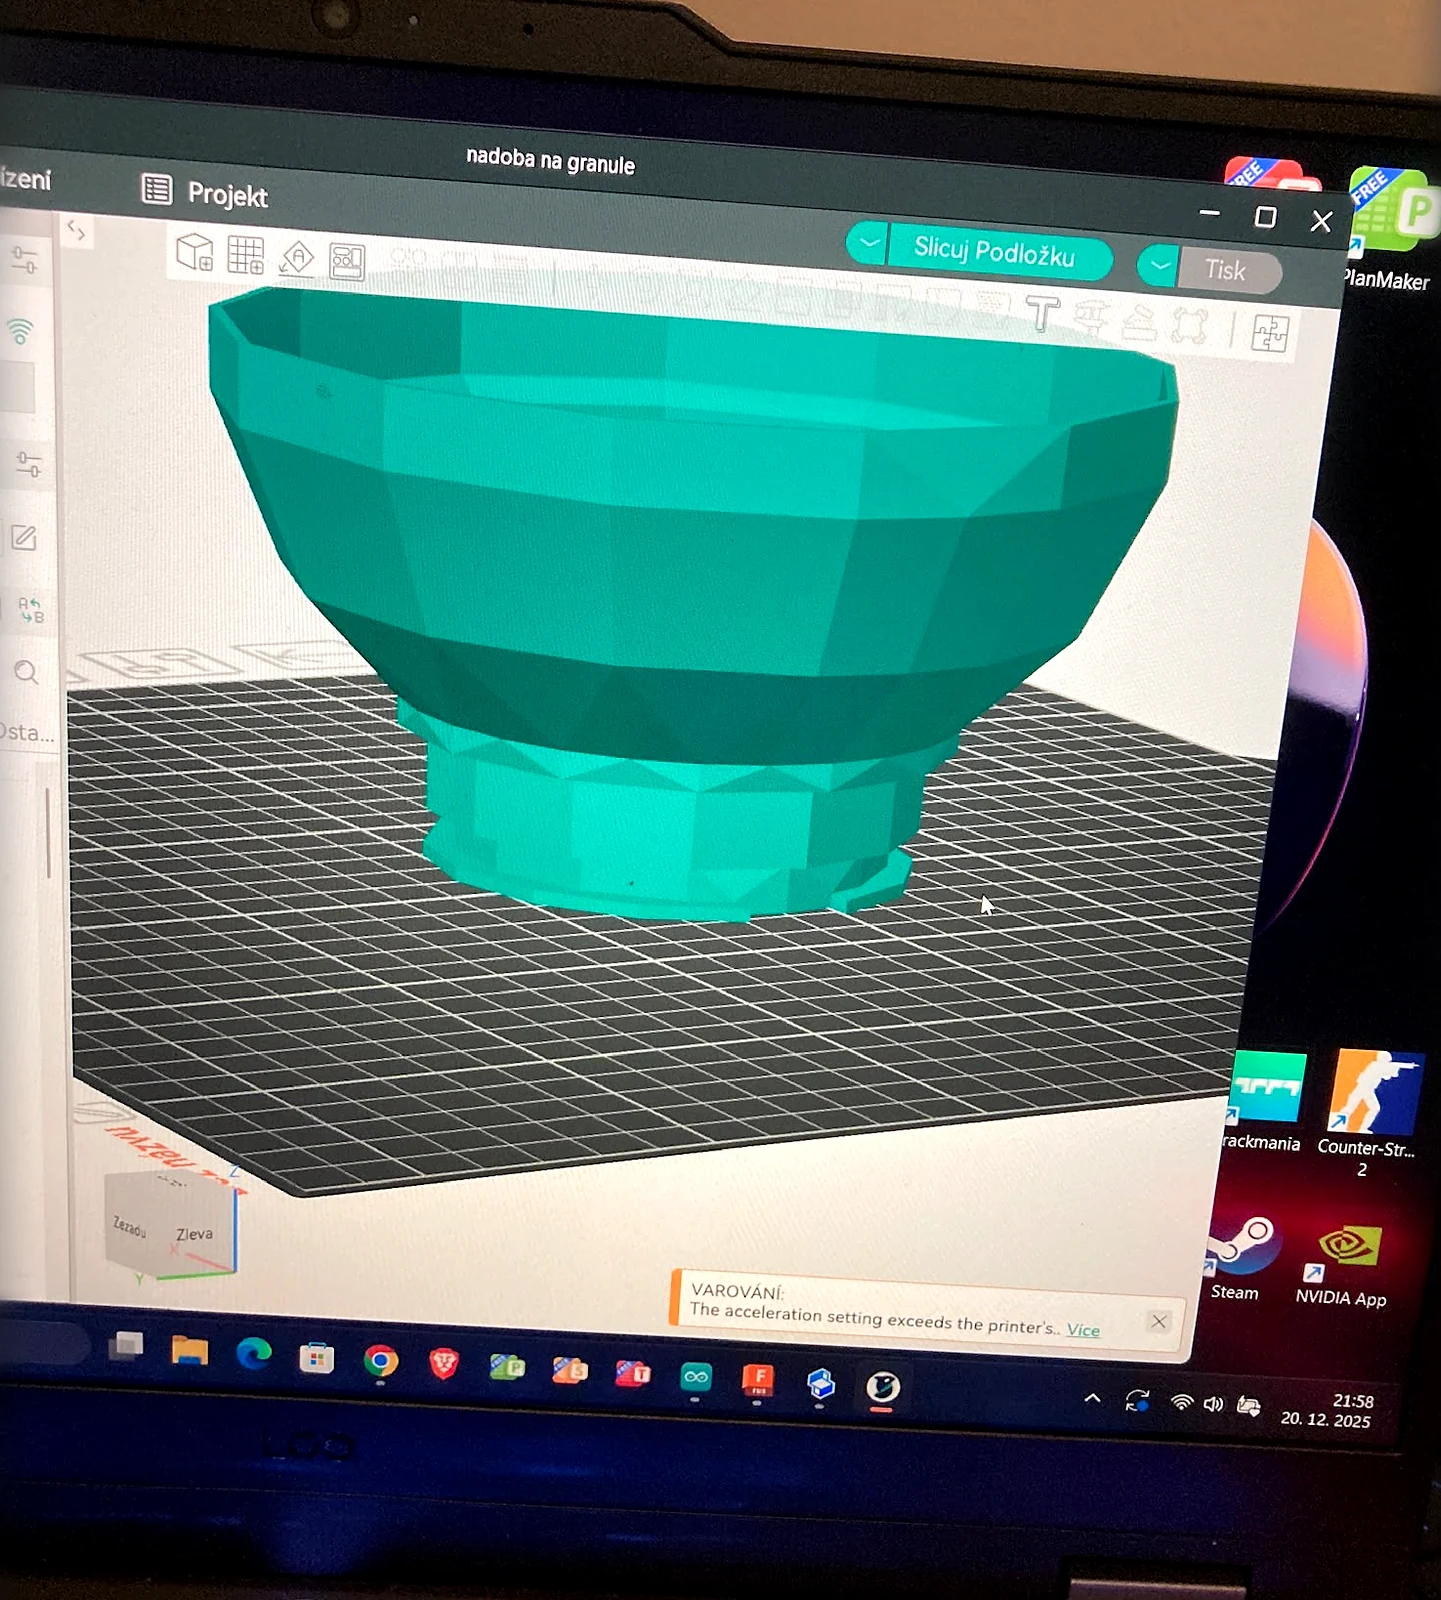
Príprava nádoby na 3D tlač.
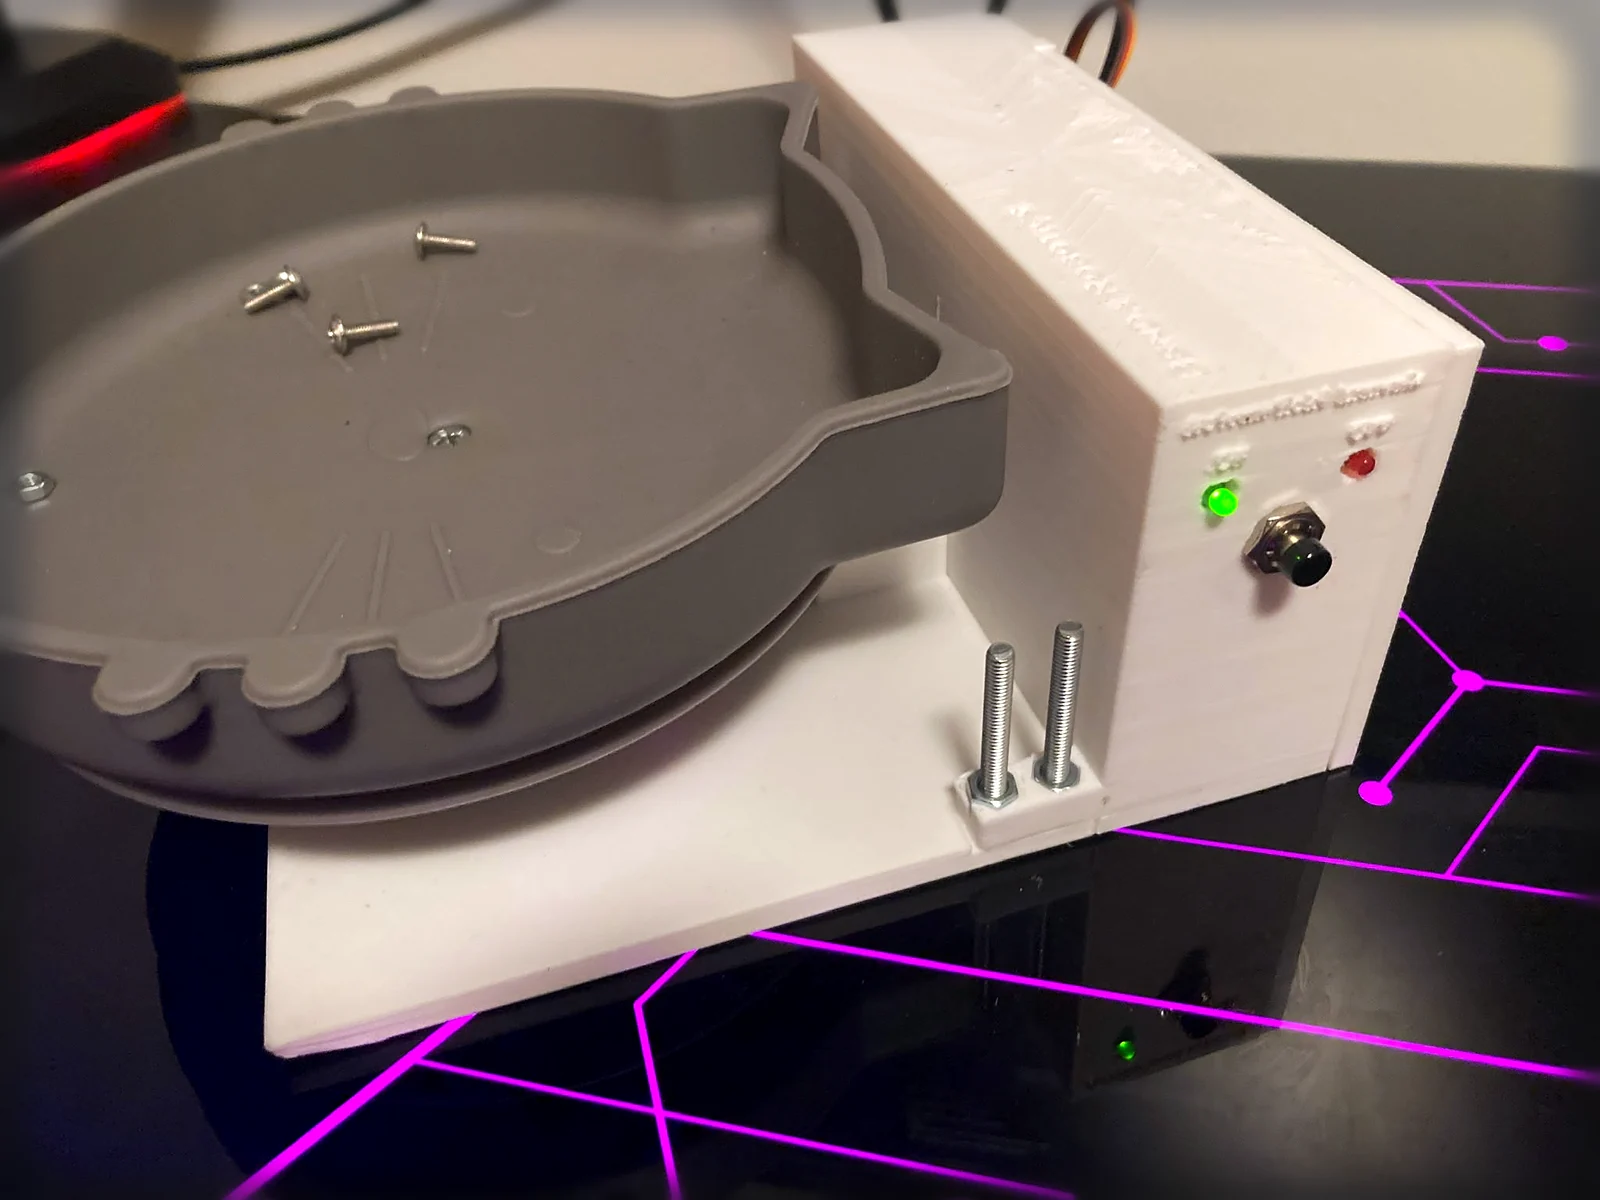
Miska a ovládanie počas stavby prototypu.

Smart rolety a domáca automatizácia

Ovládanie domácnosti používané každý deň.

Denne používaný systém

Servomotory ovládajú rolety cez hlasové alebo AI príkazy, Raspberry Pi dashboard, web aj lokálny ovládač.

AI hologram interface

AI asistent s holografickou tvárou, hlasom a pamäťou.

Experimentálny prototyp · vo vývoji

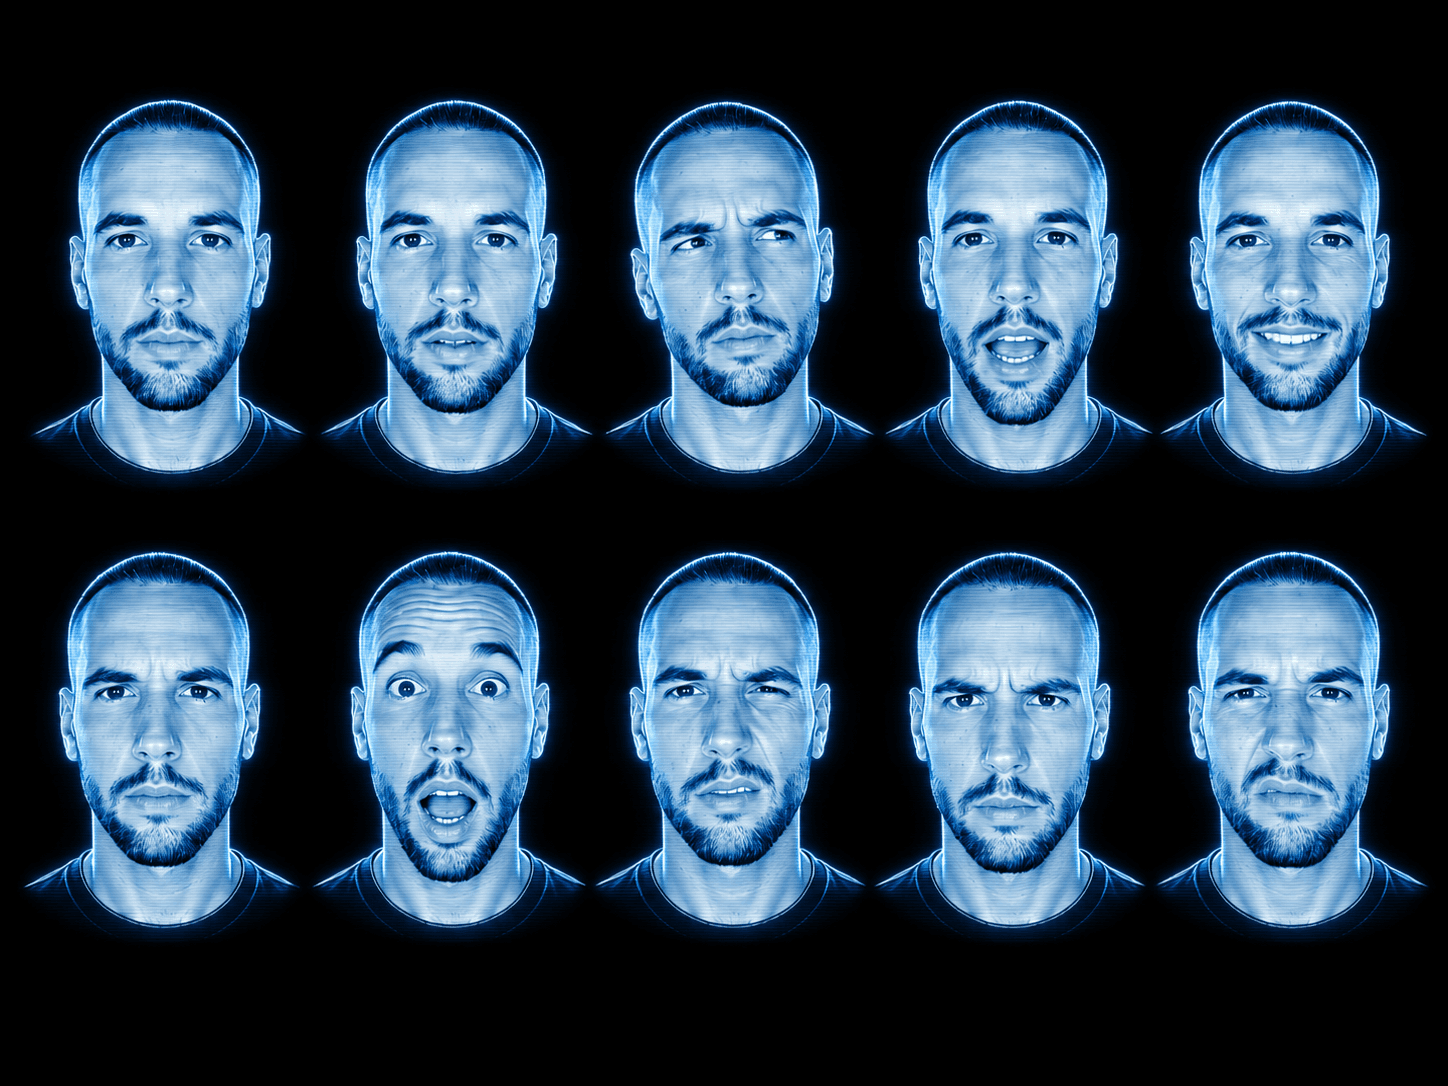
Prototyp prepája rotujúci holografický displej s Raspberry Pi, mikrofónom a reproduktorom. AI asistent počúva, odpovedá hlasom a sprevádza rozhovor výrazmi tváre načasovanými podľa jeho priebehu. Vzniká tak dojem, že človek hovorí s hologramom prítomným v miestnosti.

Vlastný charakter a pamäť

Charakter asistenta, pravidlá jeho správania a úlohy, ktoré má plniť, som navrhol a nastavil sám. Nové informácie a pokyny mu môžem odovzdávať priamo počas rozhovoru. Ukladá si ich do pamäti a využíva ich v ďalšej komunikácii, takže interakcia nemusí zakaždým začínať od nuly.

Od rozhovoru k ovládaniu domácnosti

Asistent je prepojený aj s ovládaním roliet. Z bežnej vety dokáže rozpoznať zámer a určiť, ktorého zariadenia sa týka. Keď poviem „Na pravej strane izby mám príliš šero“, vyhodnotí potrebu viac svetla a zdvihne iba pravú roletu. Prirodzený rozhovor sa tak mení na konkrétnu akciu v miestnosti, bez potreby vysloviť presný ovládací príkaz.

Sada modrých holografických tvárí s rôznymi výrazmi pre AI rozhranie
Vizuálne podklady tváre pre AI rozhranie.

Pochop. Vyskúšaj. Postav.

Zadarmo · Bez registrácie

Robotická univerzita

Bezplatné kapitoly, experimenty a návody pre študentov, učiteľov aj každého, koho baví robotika. Prepoj princíp s experimentom, over si porozumenie a premeň vedomosti na funkčný projekt.

Rozhýbať prvého robota zadarmo
24kapitol od základov po pokročilé témy
7interaktívnych laboratórií
SK / ENučenie vlastným tempom v oboch jazykoch

Začnime rozhovorom

Čo chcete postaviť?

Stačí problém, nápad alebo prvé zadanie. Prejdeme si, čo má zmysel postaviť a aký bude prvý krok.

Projekt zatiaľ nemá web?
Napíšte mi priamo e-mailom

Údaje použijeme na odpoveď na váš dopyt.