Od vlastního plošného spoje po pohyb a ovládání. Projekty, které fungují i mimo obrazovku.
Funkční prototyp
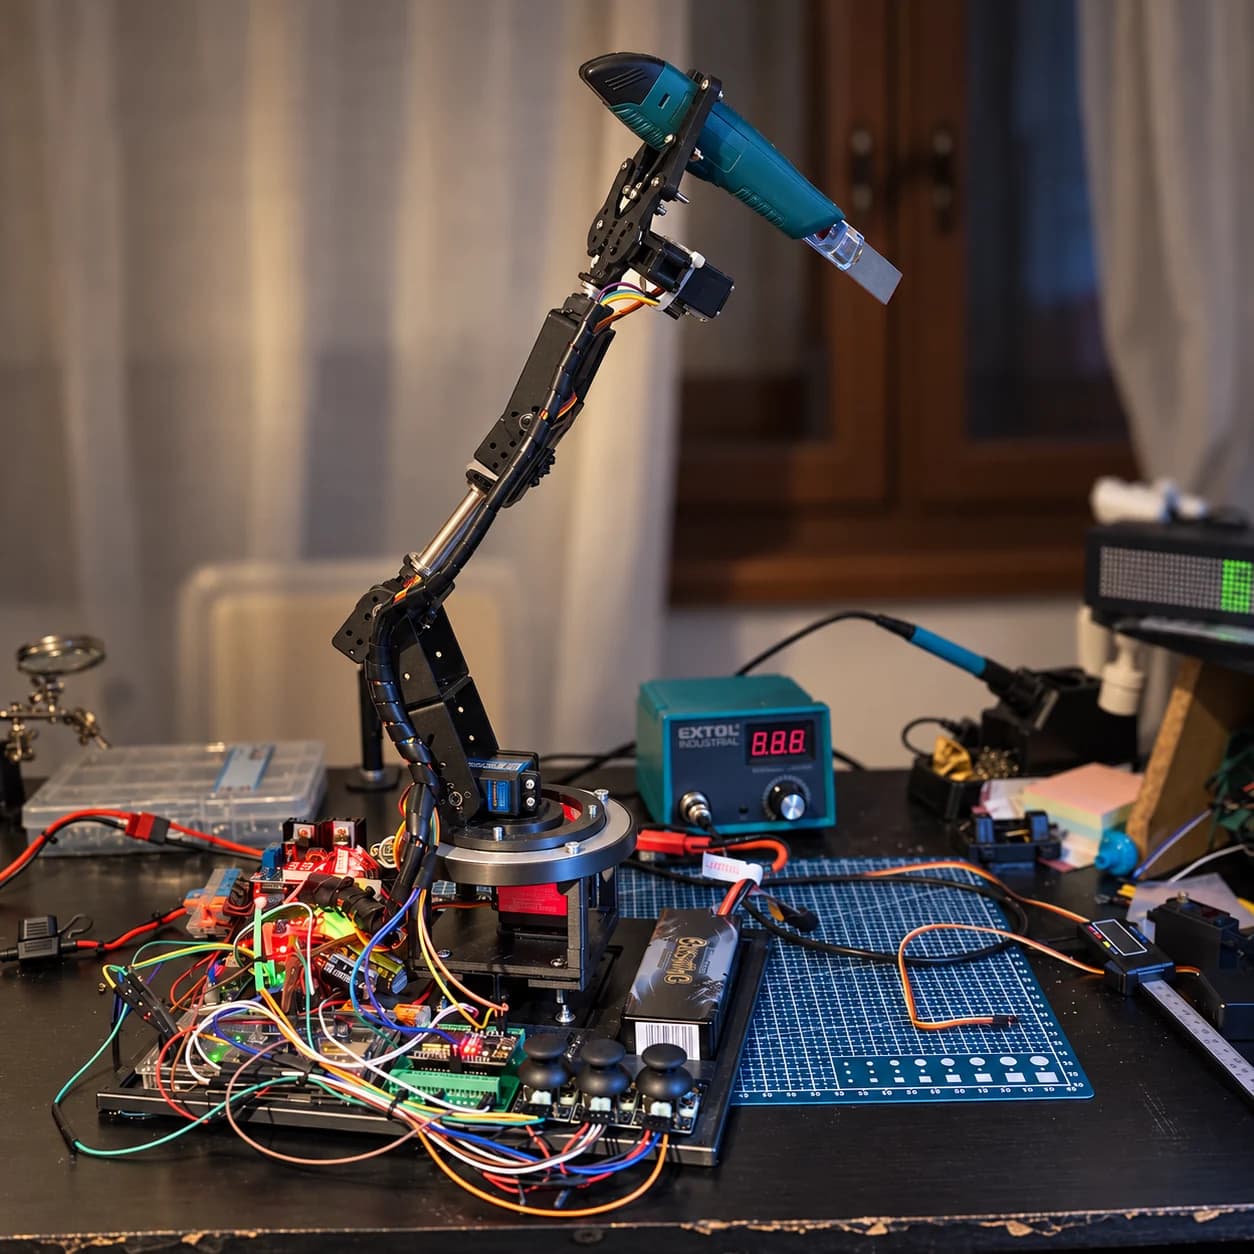
Robotická ruka
Šest kanálů. Vlastní řízení.
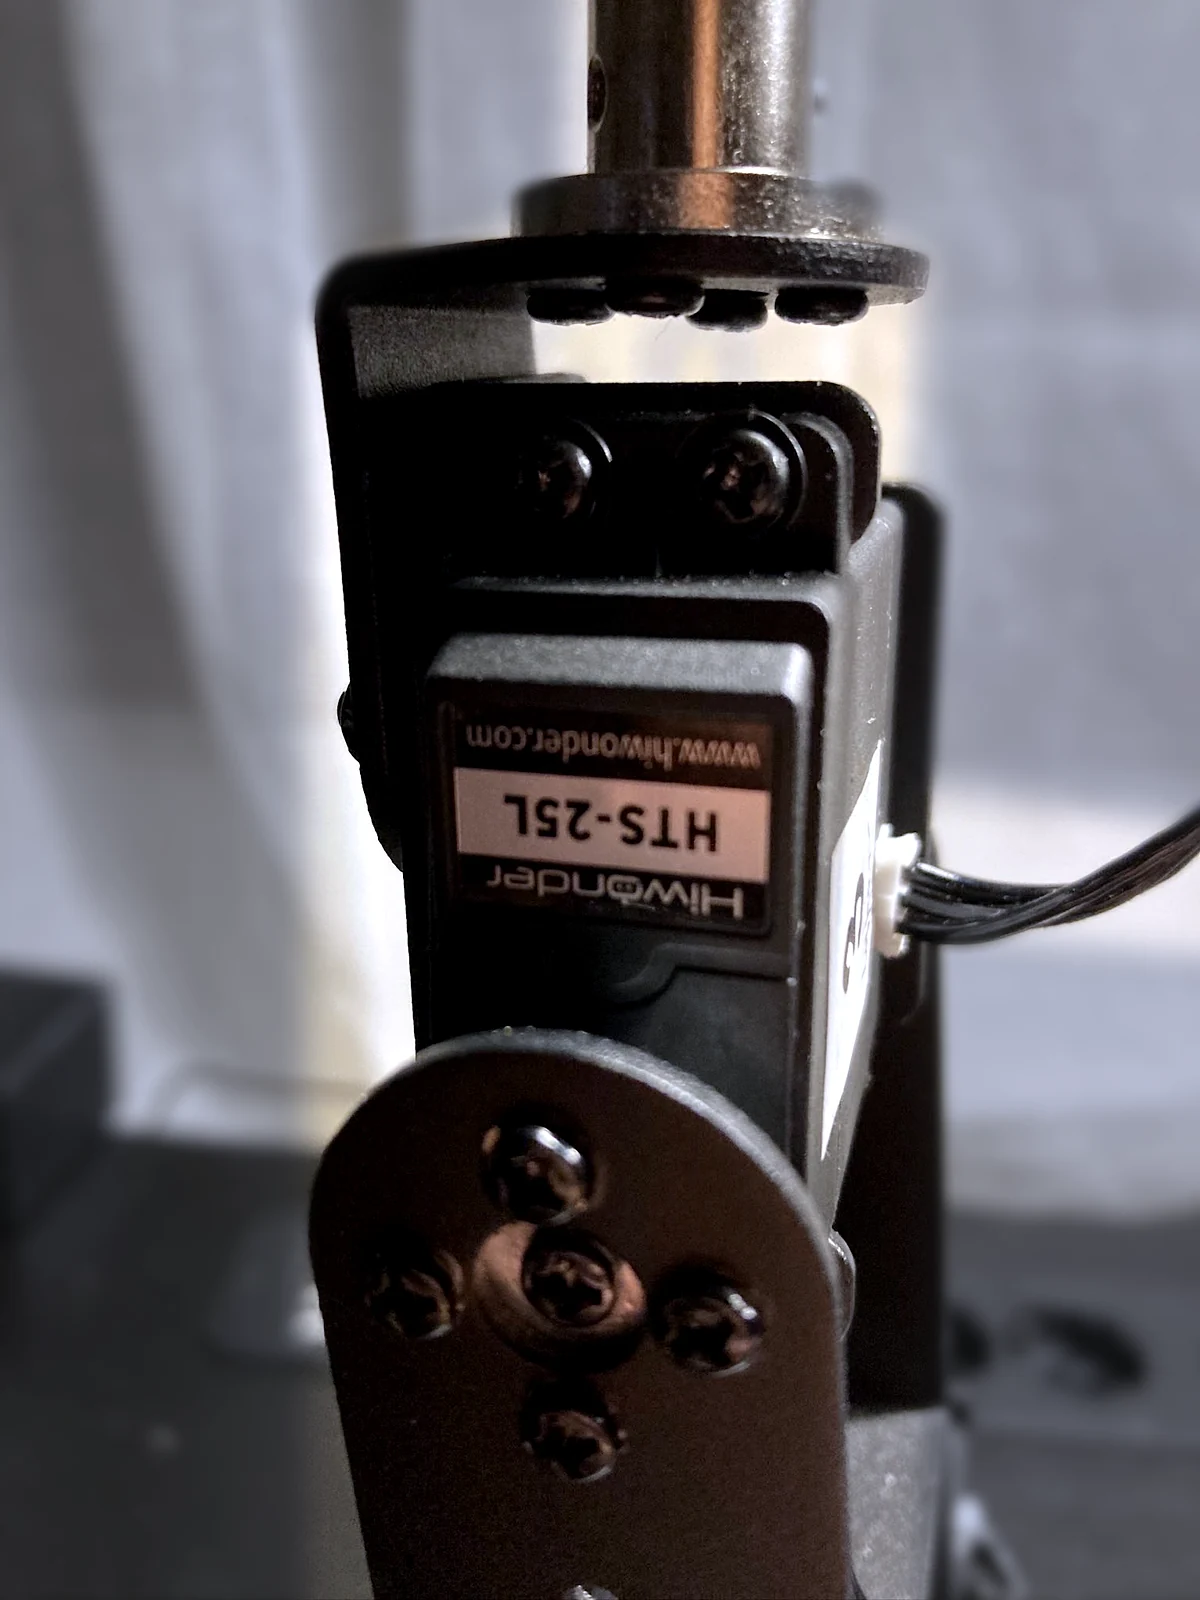
Vývoj začal webovým ovládáním se záznamem a přehráním pohybu. Novější sestava používá sériová serva Hiwonder HTS-25L, tři joysticky a vlastní displej. Tištěná základna s velkým ložiskem podpírá ruku; spodní servo zajišťuje její otáčení.
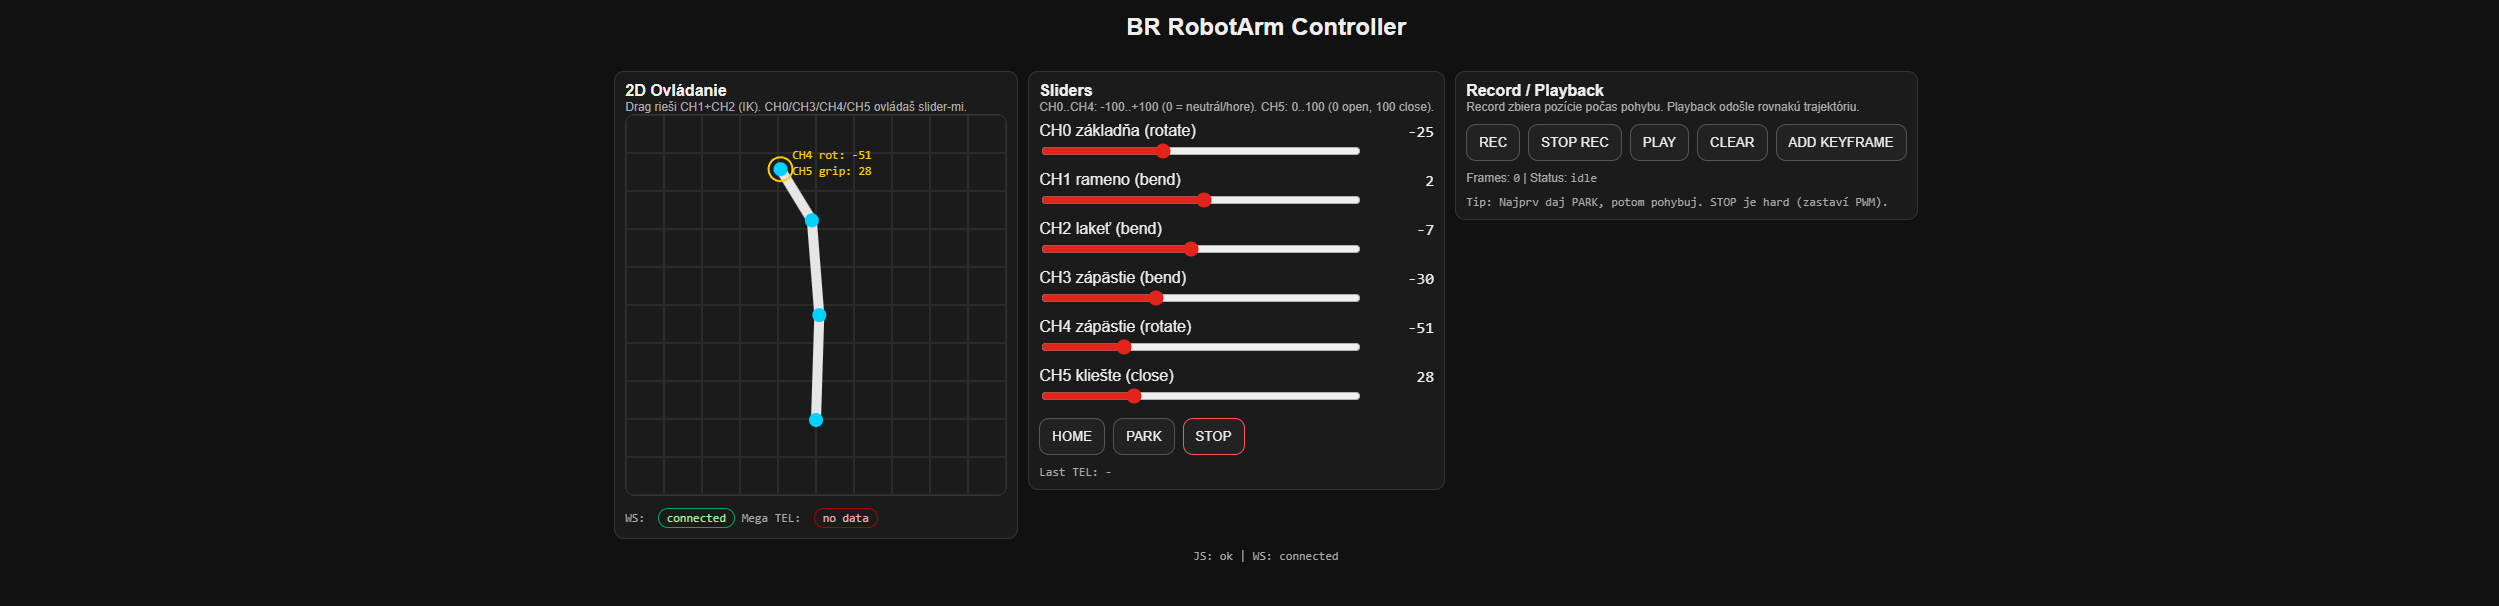
Spusťte nahrávání, pohybujte osami a stiskněte Stop. Přehraje se i vaše tempo a přestávky. Záznam do 60 sekund zůstává do obnovení stránky.
Vývoj ruky a skutečné ovládání+
Od PWM k sériovým servům
Původní zapojení s Arduino Mega a PCA9685 postupně nahradila sériová serva Hiwonder HTS-25L. Každé má vlastní adresu a umí vracet polohu, napětí a teplotu. Novější lokální řízení pracuje s nastaveným rozsahem pohybu a rychlostí serv.
Co funguje a co následuje
Původní sestava ověřila webové řízení šesti kanálů i záznam a přehrání pohybu. Novější sestava se sériovými servy přidává lokální řízení třemi joysticky a displej. Kamera, LiDAR a autonomní AI plánování jsou další plánované kroky.
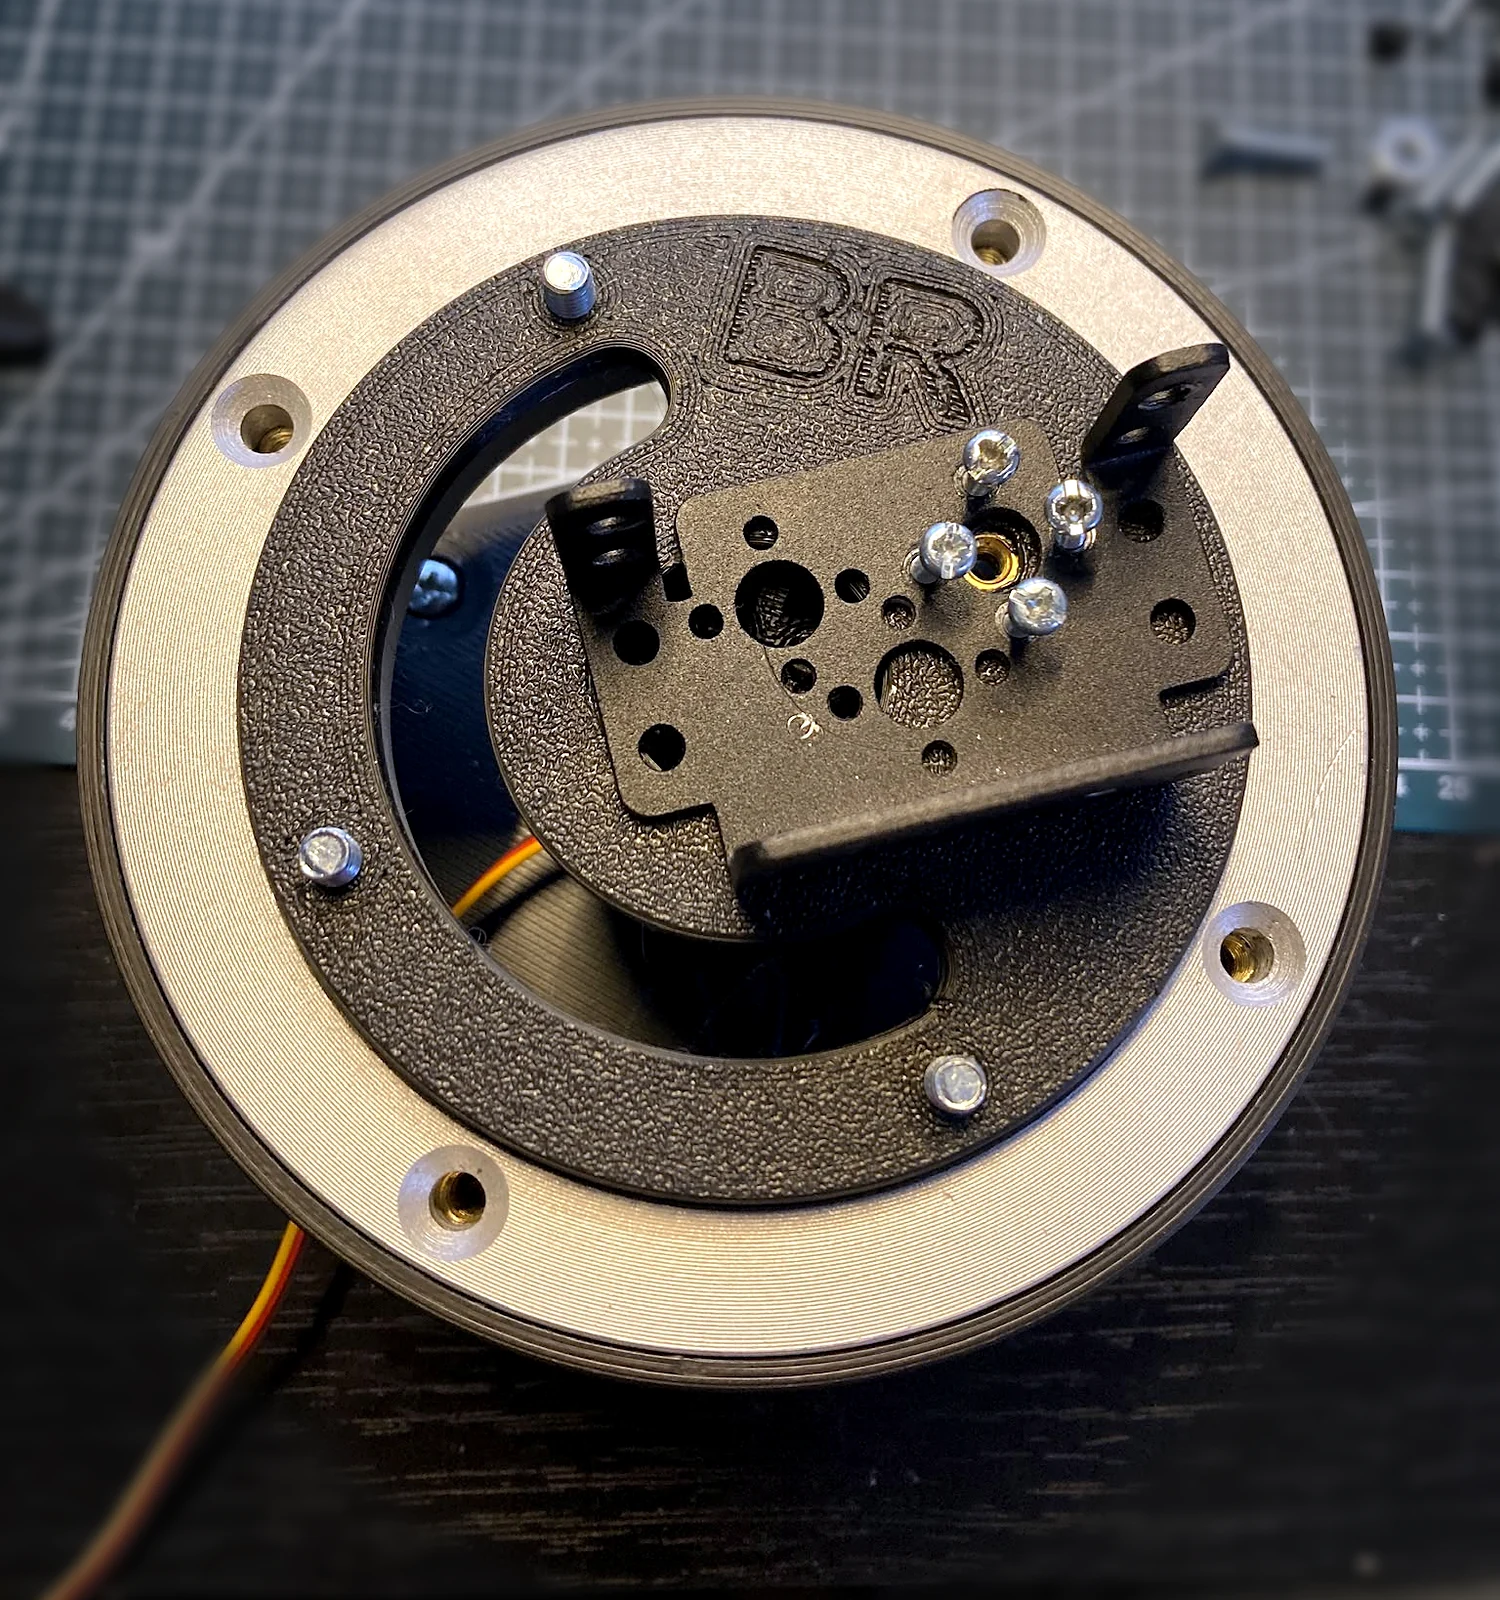
Ložisko nese konstrukci, servo ji otáčí
Vlastní platforma přenáší zatížení ruky přes otočné ložisko do pevné základny. Spodní servo tak nemusí podpírat celou sestavu. Upravený horní díl má prostor pro dvě serva ohybu ramene, která mohou pracovat společně.
Ložisko má vnější průměr 120 mm, vnitřní 70 mm a výšku 8,5 mm. Tělo serva HTS-25L měří 40 × 20 × 40,5 mm. Skutečná síla celé ruky závisí také na délce ramen, napájení a sladění serv.
Webové ovládání s 2D modelem, posuvníky a záznamem pohybu.
Vlastní základna ramene během sestavování.Detail sériového serva v konstrukci ramene.
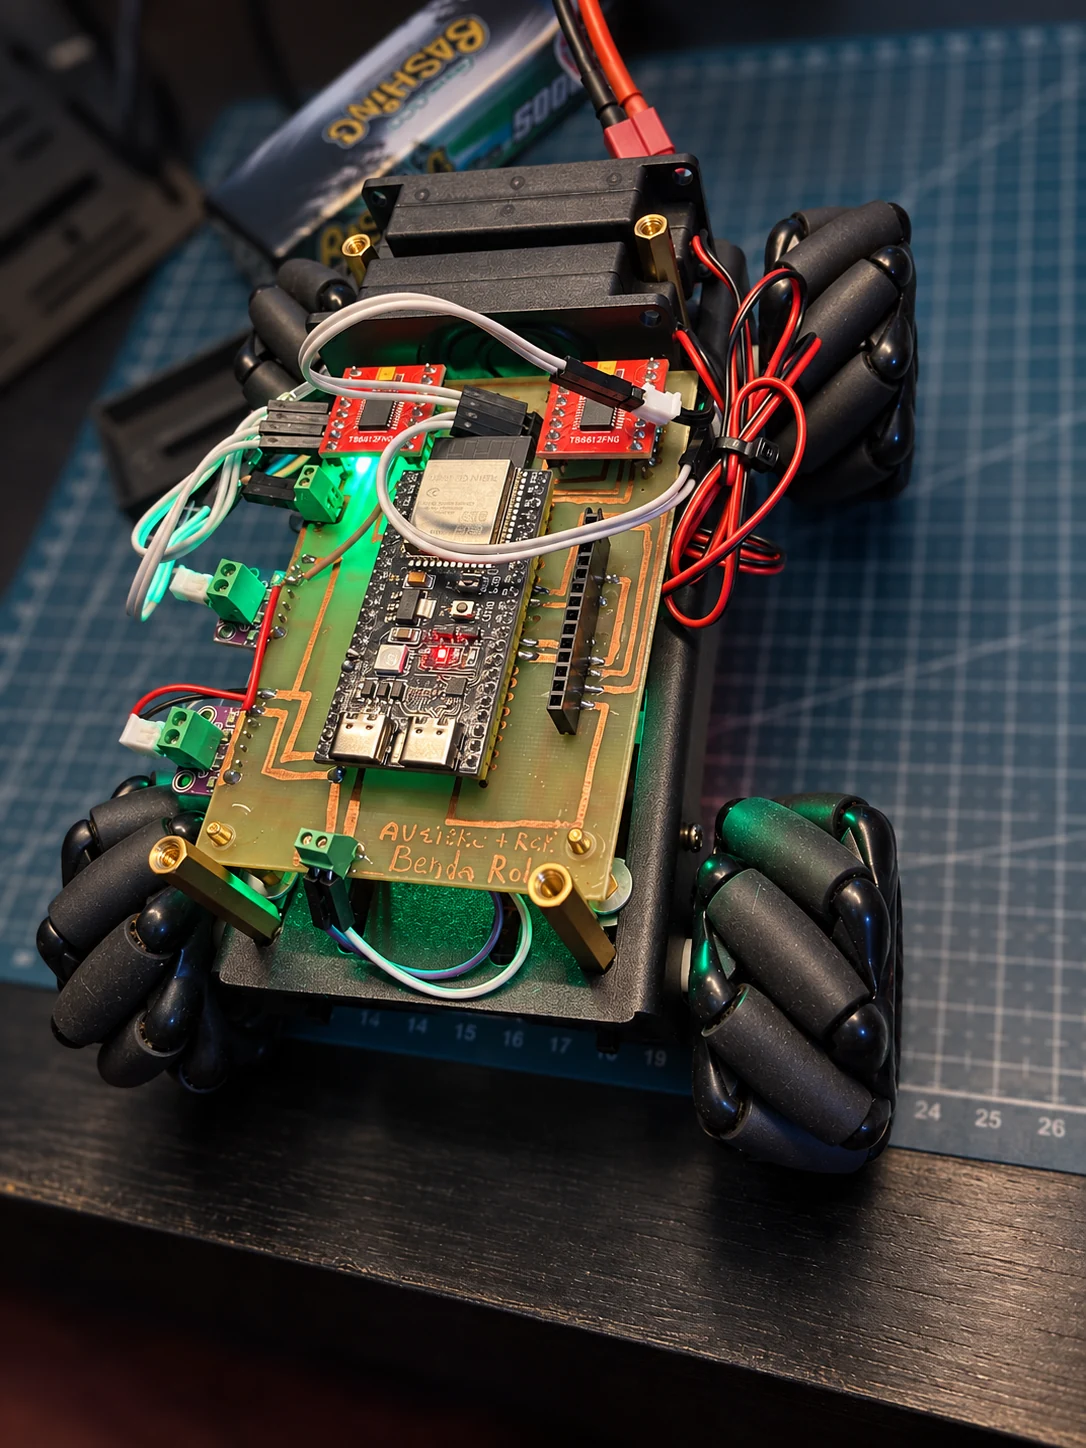
První verze Mecanum robota s ručně vyrobenou deskou.
Funkční prototyp
Mecanum robot
Čtyři kola umožňují pohyb vpřed, do stran i otáčení na místě. Robot přijímá povely přes Wi-Fi, nahlas přečte text operátora a přes dotykový displej mu vrátí odpověď člověka u robota.
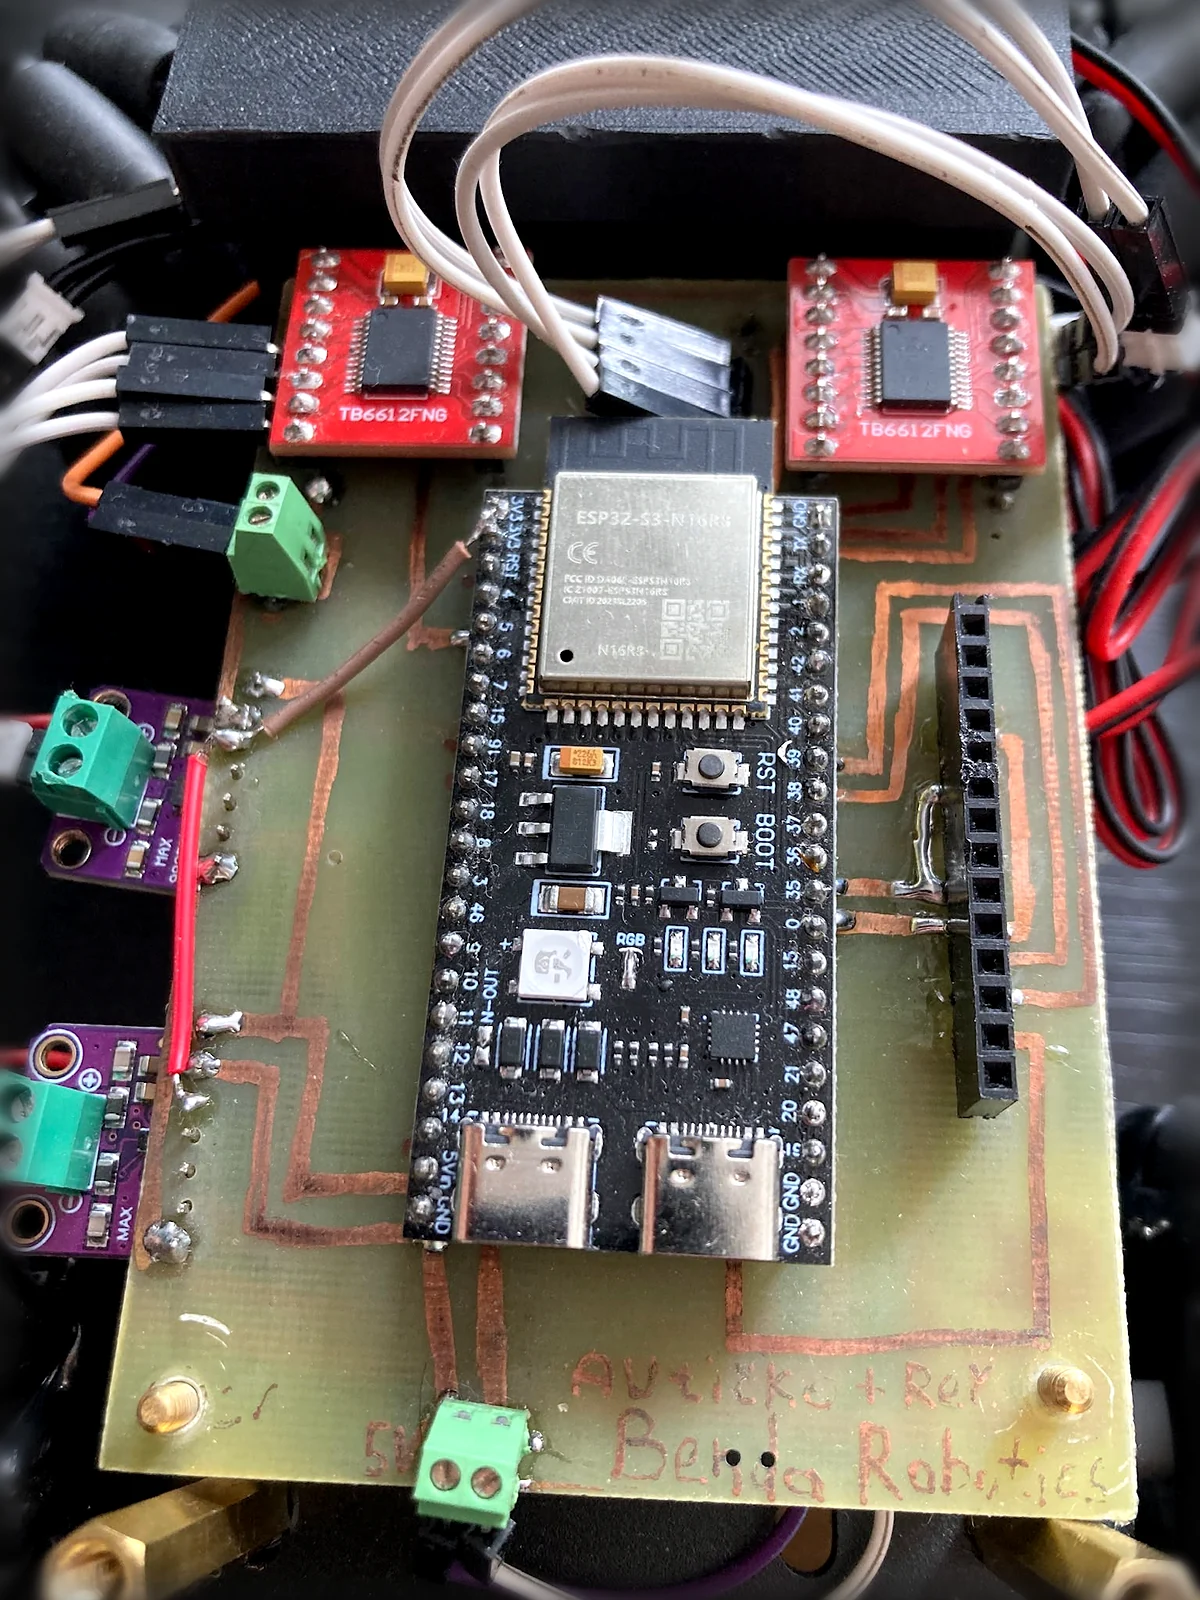
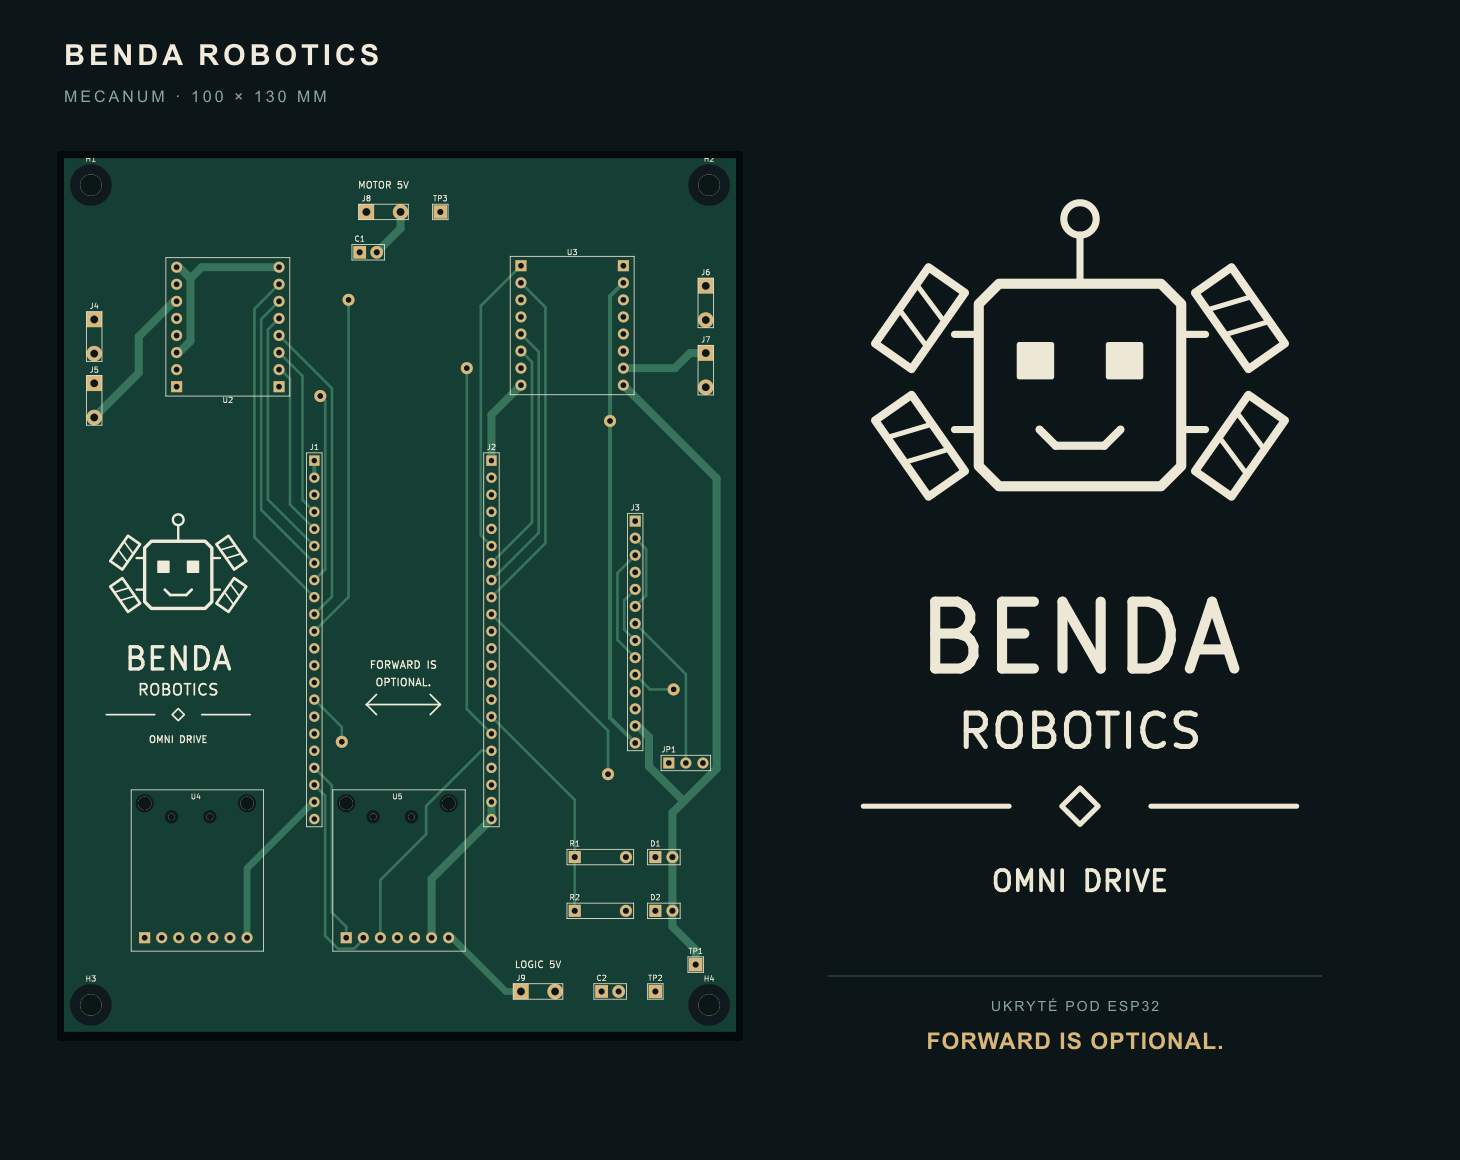
První desku jsem vyrobil ručně. Nový návrh už je připravený na leptání.
Komunikace a vlastní elektronika+
Robot přehrává text napsaný operátorem. Slovenskou řeč vytváří lokální server s Piper TTS a robot ji přijímá přes Wi-Fi. Na dotykovém displeji může člověk u robota odpovědět na otázku; odpověď se vrátí do ovládacího panelu.
Motorové řízení, hlas a dotyková komunikace fungují. První verze vznikla na ručně vyrobené desce plošných spojů. Nový návrh desky je hotový a připravený na leptání. Živý kamerový přenos je další krok vývoje.
První verze: ruční výroba
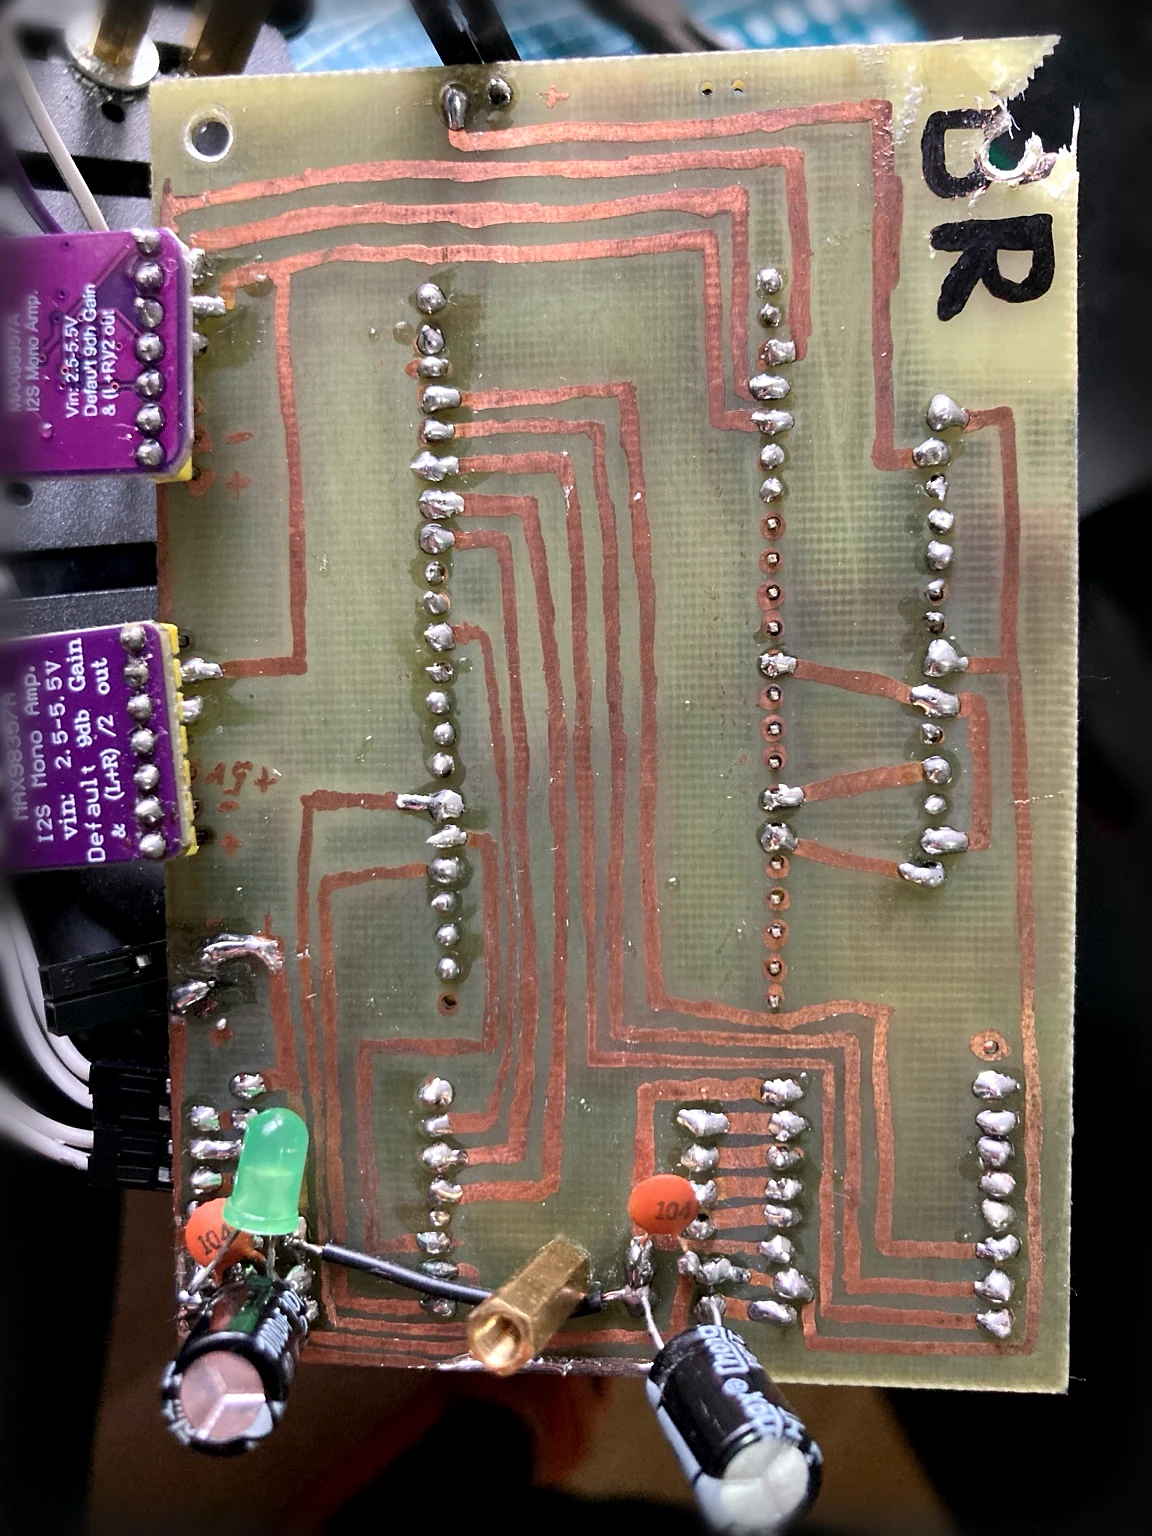
První prototyp: osazená, ručně vyrobená deska.Detail měděných cest a pájených spojů první verze.
Nová deska · připravená na leptání
Vlastní návrh pro další verzi
Deska o rozměrech 100 × 130 mm má připravené předlohy pro přenos horní i spodní strany. Součástí návrhu je i značka Benda Robotics. Následuje leptání, osazení a ověření na robotovi.
Zobrazuje kryptoměnová a systémová data mimo počítač. Propojuje vlastní software, displeje, síťová data a embedded hardware.
Inteligentní krmítko
Doplní misku podle její skutečné hmotnosti.
Funkční prototyp
+
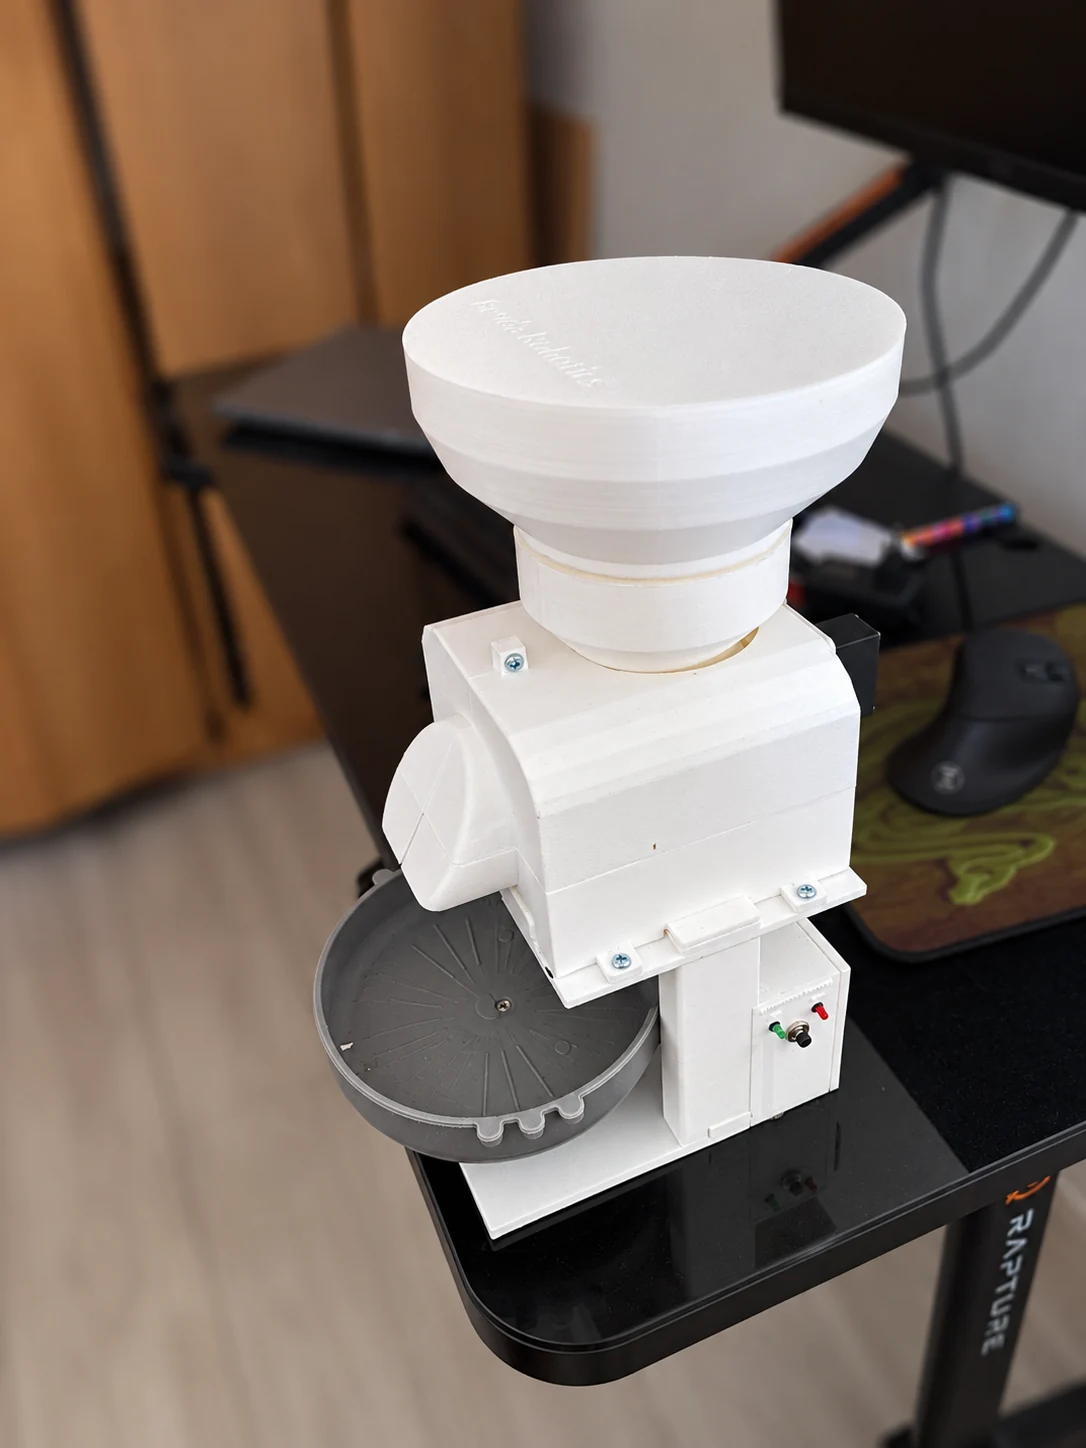
Sestavený prototyp krmítka s tištěnými díly.
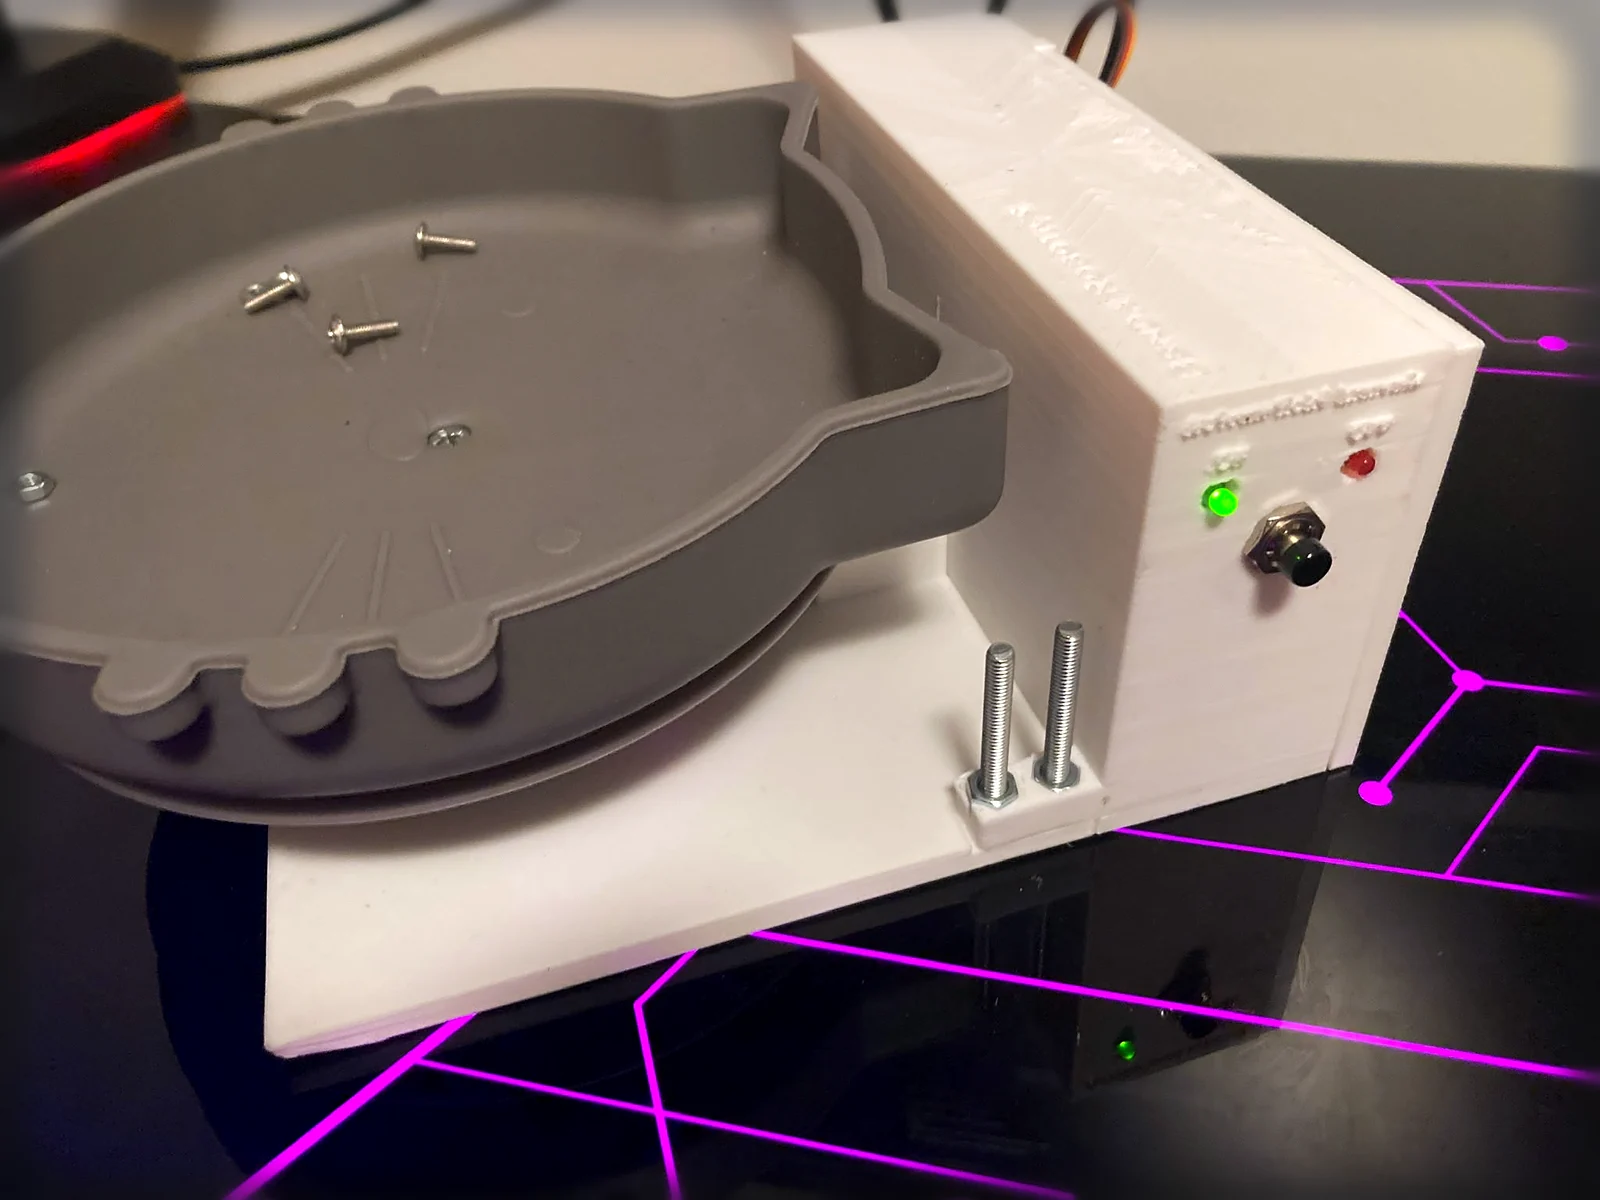
Zváží obsah misky a doplní krmivo do cílové hmotnosti. Údaje zobrazuje na displeji; dávkování se ovládá tlačítky, po síti nebo přes Telegram.
Mechanické díly jsem navrhl a vytiskl na 3D tiskárně. Funkční prototyp vznikl za 17 dní.
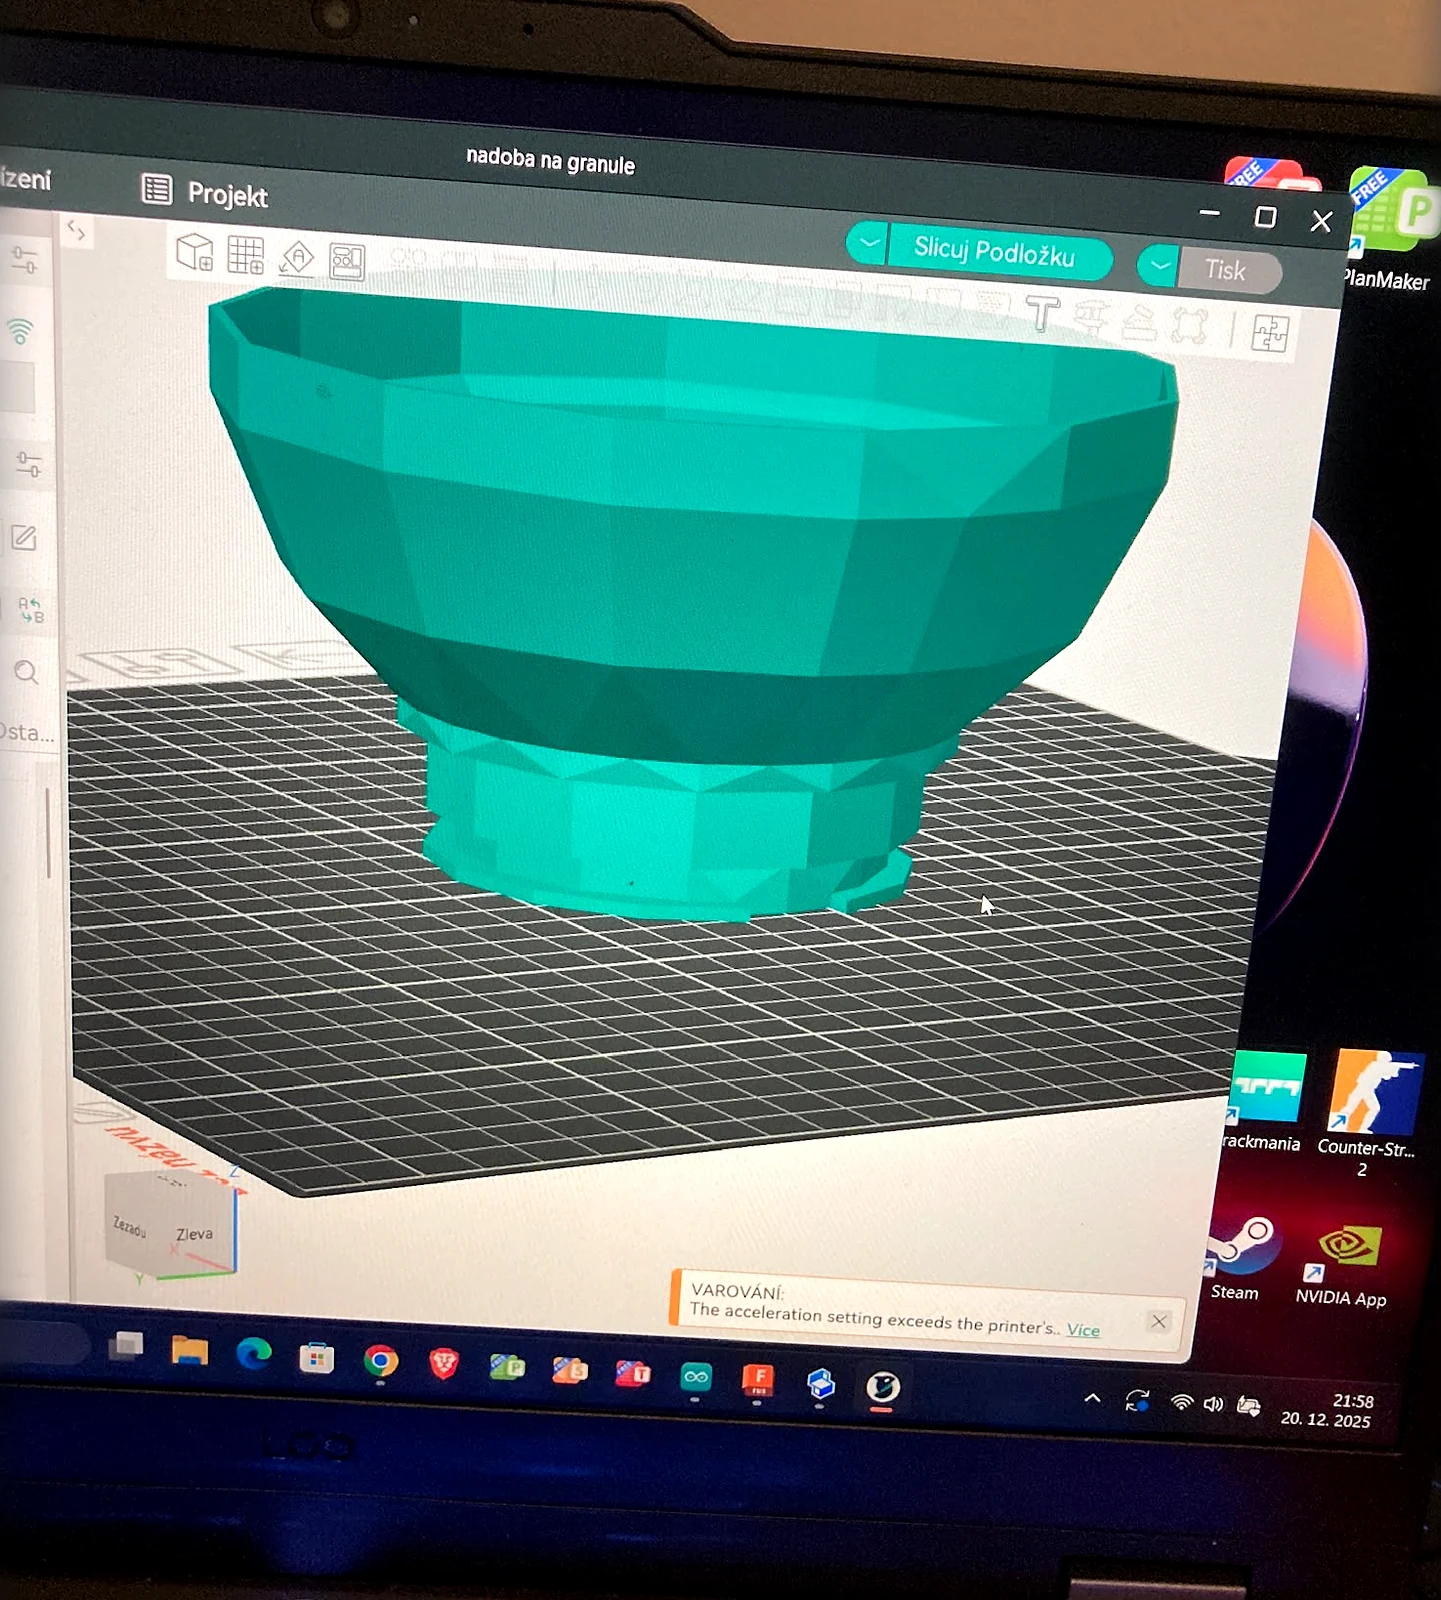
Od 3D návrhu po vážení+
Příprava nádoby pro 3D tisk.Miska a ovládání během stavby prototypu.
Chytré rolety a domácí automatizace
Ovládání domácnosti používané každý den.
Denně používaný systém
+
Servomotory ovládají rolety přes hlasové nebo AI příkazy, Raspberry Pi dashboard, web i lokální ovladač.
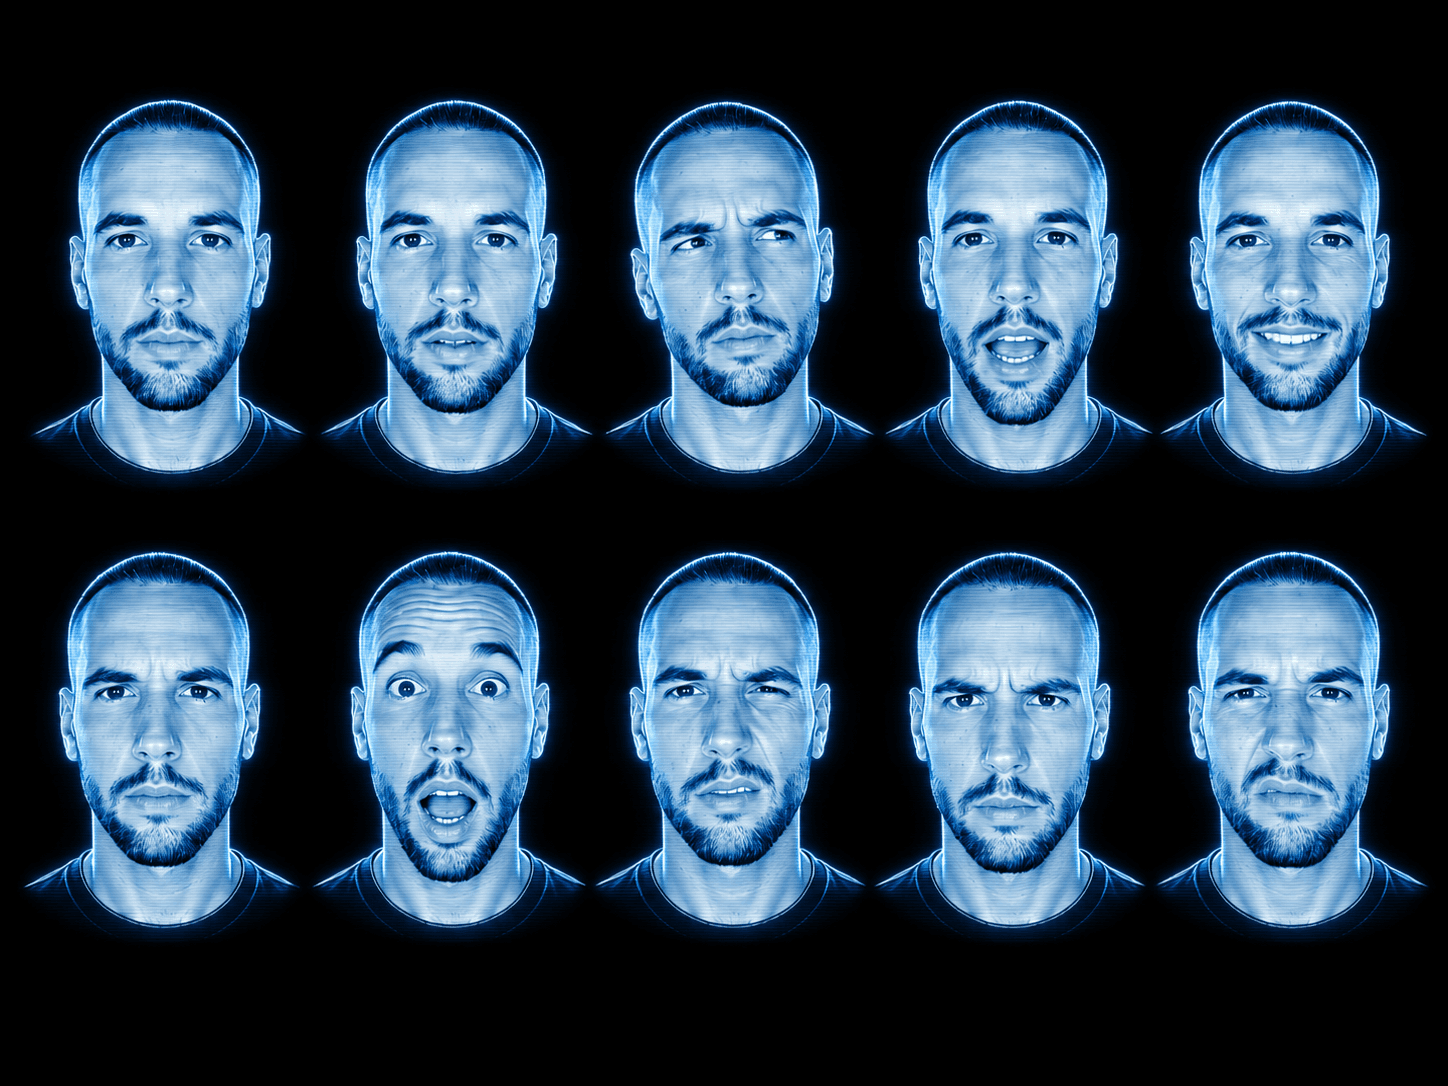
AI hologram interface
AI asistent s holografickou tváří, hlasem a pamětí.
Experimentální prototyp · ve vývoji
+
Prototyp propojuje rotující holografický displej s Raspberry Pi, mikrofonem a reproduktorem. AI asistent poslouchá, odpovídá hlasem a doprovází rozhovor výrazy tváře načasovanými podle jeho průběhu. Vzniká tak dojem, že člověk mluví s hologramem přítomným v místnosti.
Vlastní charakter a paměť
Charakter asistenta, pravidla jeho chování a úkoly, které má plnit, jsem navrhl a nastavil sám. Nové informace a pokyny mu mohu předávat přímo během rozhovoru. Ukládá si je do paměti a využívá je v další komunikaci, takže interakce nemusí pokaždé začínat od nuly.
Od rozhovoru k ovládání domácnosti
Asistent je propojený také s ovládáním rolet. Z běžné věty dokáže rozpoznat záměr a určit, kterého zařízení se týká. Když řeknu „Na pravé straně pokoje mám příliš šero“, vyhodnotí potřebu více světla a zvedne pouze pravou roletu. Přirozený rozhovor se tak mění v konkrétní akci v místnosti, bez nutnosti vyslovit přesný ovládací příkaz.
Vizuální podklady tváře pro AI rozhraní.
Začněme rozhovorem
Co spolu
vyzkoušíme?
Stačí problém, nápad nebo první zadání. Probereme, co má smysl postavit a jaký bude první krok.